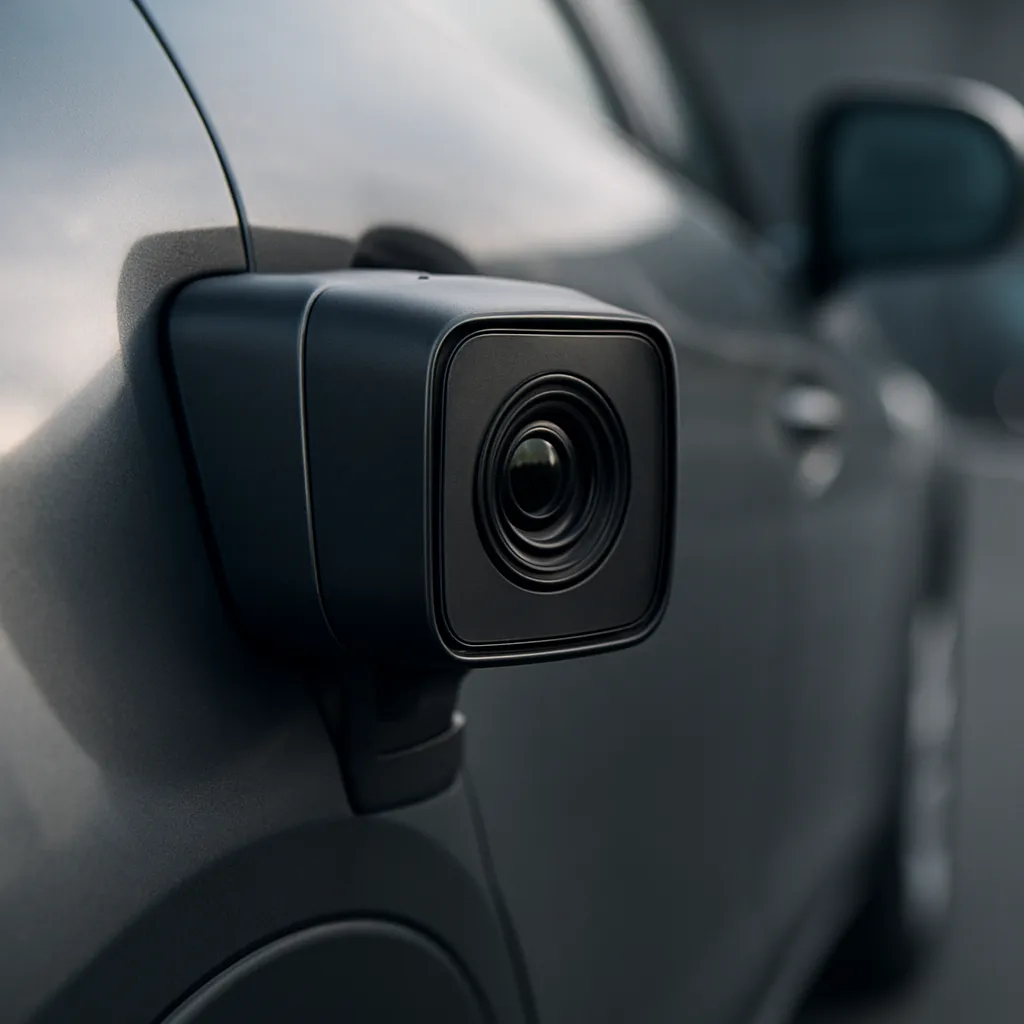
Dynamiczny postęp technologii pojazdów autonomicznych sprawia, że kluczowym elementem ich skutecznego działania stają się zaawansowane systemy percepcji, oparte w dużej mierze na kamerach wysokiej rozdzielczości. W branży motoryzacyjnej to właśnie one umożliwiają coraz dokładniejsze odwzorowanie otoczenia, zwiększając poziom bezpieczeństwa, komfortu i automatyzacji prowadzenia. Rozwój takich kamer to już nie tylko kwestia poprawy jakości obrazu, ale złożony proces obejmujący optykę, przetworniki obrazu, przetwarzanie sygnałów, integrację z oprogramowaniem sztucznej inteligencji oraz dostosowanie do rygorystycznych norm przemysłowych. Autonomiczne systemy wspomagania kierowcy oraz pojazdy o wyższych poziomach automatyzacji wymagają precyzji, odporności na trudne warunki drogowe i niezawodności, jakiej dotychczas w motoryzacji nie spotykano. Z tego powodu **rozwój** kamer wysokiej rozdzielczości stał się jednym z głównych obszarów inwestycji koncernów samochodowych, dostawców komponentów i firm technologicznych, które wspólnie budują nową generację inteligentnych pojazdów.
Ewolucja kamer w motoryzacji – od prostego podglądu do złożonej percepcji
Pierwsze kamery montowane w samochodach pełniły głównie funkcję pomocniczą, ograniczając się do roli prostych systemów cofania. Niewielkie rozdzielczości, wąskie pole widzenia i ograniczona dynamika tonalna wystarczały, aby pokazać przeszkody za pojazdem przy niskiej prędkości. Z perspektywy współczesnych wymagań autonomii były to systemy o bardzo skromnych możliwościach. Jednak już wtedy rozpoczęła się ścieżka rozwoju, która doprowadziła do powstania wysoce specjalizowanych kamer stosowanych obecnie w pojazdach klasy premium oraz w flotach testujących pełną autonomię.
Kolejnym etapem była integracja kamer z systemami **ADAS** (Advanced Driver Assistance Systems). Kamery przednie zaczęły pełnić funkcje wspomagające: rozpoznawanie pasa ruchu, znaków drogowych, pieszych, a także monitorowanie pojazdów poprzedzających. Wymagało to przejścia na wyższą rozdzielczość, lepszą optykę oraz bardziej zaawansowane algorytmy przetwarzania obrazu. Pojawiła się potrzeba precyzyjnego określania położenia obiektów na obrazie i ich śledzenia w czasie, co z kolei wymusiło rozwój nie tylko hardware’u, ale także oprogramowania wbudowanego i metod uczenia maszynowego.
W miarę jak wizja pełnej autonomii zaczęła nabierać realnych kształtów, kamery samochodowe przestały być jedynie sensorycznym dodatkiem. Stały się jednym z głównych źródeł danych umożliwiających pojazdowi zrozumienie sytuacji drogowej. Z pojedynczych modułów cofania i kamer przednich wyewoluował system wielokamerowy, obejmujący:
- kamery przednie dalekiego zasięgu,
- kamery szerokokątne do obserwacji skrzyżowań i sytuacji bliskich,
- kamery boczne odpowiedzialne za monitorowanie martwego pola,
- kamery tylne nie tylko do cofania, ale i do pełnej rekonstrukcji otoczenia 360°,
- czasami także kamery wewnętrzne monitorujące kierowcę i pasażerów.
Zmieniło się także podejście do projektowania architektury elektrycznej i elektronicznej pojazdu. Systemy ECU o ograniczonej mocy obliczeniowej nie były w stanie efektywnie przetwarzać danych z wielu kamer wysokiej rozdzielczości. Konieczne stało się wdrożenie wydajnych jednostek centralnych, często określanych mianem komputerów pokładowych, zdolnych do równoległego przetwarzania strumieni wideo w czasie rzeczywistym. W efekcie ewolucja kamer pociągnęła za sobą transformację całej elektroniki pojazdu, zbliżając ją do architektury znanej dotąd z centrów danych czy systemów wizyjnych w przemyśle.
W tym kontekście rozdzielczość kamery stała się nie tylko parametrem marketingowym, ale kluczowym elementem bezpieczeństwa. Im większa liczba pikseli, tym większa szansa wychwycenia drobnych, lecz istotnych szczegółów, takich jak niewielkie przeszkody na drodze, uszkodzenia nawierzchni, wąskie krawężniki czy małe znaki informacyjne. Należy jednak podkreślić, że sama liczba pikseli nie gwarantuje przydatności w systemach autonomii. Równie ważne są: jakość optyki, czułość w słabym oświetleniu, HDR, odporność na olśnienia, a także integracja z algorytmami analizy obrazu.
Kluczowe parametry i wyzwania techniczne kamer wysokiej rozdzielczości
Rozwój kamer wysokiej rozdzielczości w przemyśle motoryzacyjnym wymaga zrozumienia wielu kompromisów projektowych. Sam wzrost rozdzielczości matrycy pociąga za sobą istotne konsekwencje: większą ilość danych do przetwarzania, konieczność szybszych interfejsów transmisji, wzrost zużycia energii oraz generowanie większej ilości ciepła, które trzeba odprowadzić w ograniczonej przestrzeni nadwozia. Projektanci muszą więc szukać równowagi pomiędzy szczegółowością obrazu a wydajnością całego systemu.
Jednym z podstawowych parametrów kamer jest rozmiar przetwornika oraz wielkość pojedynczego piksela. Wraz ze wzrostem rozdzielczości, przy zachowaniu tych samych rozmiarów sensora, piksele stają się mniejsze, co ogranicza ich zdolność do gromadzenia fotonów. To z kolei może pogarszać stosunek sygnału do szumu, zwłaszcza w warunkach nocnych lub przy dużych kontrastach oświetleniowych. Aby temu przeciwdziałać, producenci matryc stosują zaawansowane technologie, takie jak:
- architektury BSI (Back-Side Illumination) poprawiające efektywność kwantową,
- mikrosoczewki ukierunkowujące światło na aktywne obszary piksela,
- techniki łączenia pikseli (binning) w celu poprawy czułości w trybie nocnym,
- złożone algorytmy redukcji szumów realizowane sprzętowo i programowo.
Niezwykle istotne jest także zapewnienie szerokiego zakresu dynamiki (HDR), tak aby kamera była w stanie jednocześnie poprawnie odwzorować jasne niebo i ciemne elementy nawierzchni, czy też sytuacje z intensywnymi reflektorami innych pojazdów w nocy. W tym celu stosuje się techniki wielokrotnej ekspozycji na poziomie piksela, łączenie klatek o różnej jasności, a także dedykowane algorytmy tonemappingu w systemie przetwarzania obrazu. Odpowiedni **HDR** pozwala zachować czytelność detali w scenach o bardzo dużym kontraście, co jest krytyczne dla poprawnego działania systemów wykrywania przeszkód.
Kolejnym wyzwaniem jest odporność kamer na warunki atmosferyczne i środowiskowe. W motoryzacji znaczenie mają nie tylko deszcz, śnieg czy mgła, ale również:
- wibracje pochodzące od silnika, zawieszenia i nawierzchni,
- zmienne temperatury – od silnych mrozów po upały w nasłonecznionym wnętrzu,
- zapylenie, błoto, sól drogową, środki chemiczne z myjni,
- odblaski słoneczne i refleksy od mokrej nawierzchni.
Aby sprostać tym wymaganiom, moduły kamer projektuje się z wykorzystaniem uszczelnień, powłok hydrofobowych i oleofobowych na szybkach ochronnych, a czasami także z systemami podgrzewania chroniącymi przed oblodzeniem. Optyka musi być nie tylko precyzyjna, ale także odporna na odbarwienia, zarysowania i starzenie pod wpływem promieniowania UV. Wysokiej rozdzielczości nie da się w pełni wykorzystać, jeśli na soczewce osadzi się warstwa zabrudzeń – dlatego rozwijane są także systemy automatycznego oczyszczania, a nawet koncepcje samoczyszczących powłok.
Istotną rolę odgrywa również synchronizacja czasowa strumieni wideo z różnych kamer oraz ich kalibracja geometryczna. Wielokamerowe systemy autonomiczne wykorzystują złożone modele kalibracyjne, pozwalające na przekształcenie obrazów do wspólnego układu odniesienia, niezbędnego do tworzenia rekonstrukcji otoczenia w 3D. Błędy kalibracji mogą prowadzić do nieprecyzyjnego wyznaczania położenia obiektów, co w przypadku systemów bezpieczeństwa jest niedopuszczalne. Dlatego w procesie produkcji stosuje się automatyczne stanowiska kalibracyjne, a w samych pojazdach wprowadza się mechanizmy autodiagnostyki i okresowej rekalibracji.
Niezwykle wymagającym obszarem jest także cyberbezpieczeństwo i ochrona danych. Kamery wysokiej rozdzielczości generują ogromne ilości informacji, które mogą mieć charakter wrażliwy, jeśli zawierają wizerunki osób czy szczegółowe ujęcia otoczenia. Konieczne jest zatem stosowanie mechanizmów szyfrowania transmisji, autoryzacji dostępu do strumieni wideo oraz zgodności z regulacjami ochrony prywatności. Jednocześnie dane te muszą być dostępne dla algorytmów odpowiedzialnych za sterowanie pojazdem bez zbędnych opóźnień, co podnosi poprzeczkę dla projektantów systemów komunikacji wewnątrz samochodu.
Integracja z algorytmami sztucznej inteligencji i wpływ na architekturę pojazdu
Kamery wysokiej rozdzielczości stają się sensorem pierwszego wyboru dla wielu funkcji autonomicznej jazdy ze względu na bogactwo informacji wizualnych, jakie dostarczają. Aby jednak w pełni wykorzystać potencjał dużej liczby pikseli, konieczna jest ścisła integracja z algorytmami sztucznej inteligencji. To właśnie sieci neuronowe, szczególnie konwolucyjne i ich nowsze odmiany, odpowiadają za rozpoznawanie obiektów, segmentację sceny, przewidywanie trajektorii innych uczestników ruchu, a także rozumienie kontekstu sytuacyjnego na drodze.
Wysoka rozdzielczość obrazu umożliwia precyzyjne wykrywanie małych obiektów na dużych odległościach, co z punktu widzenia bezpieczeństwa ma znaczenie kluczowe. Pozwala to wcześniej zidentyfikować pieszych, rowerzystów, zwierzęta czy drobne przeszkody na jezdni. Jednakże przetwarzanie takich danych wymaga ogromnej mocy obliczeniowej, stąd niezbędne są dedykowane układy **GPU**, **NPU** lub inne akceleratory inferencji sieci neuronowych. Ich obecność w architekturze pojazdu wpływa na projekt zasilania, chłodzenia oraz całej magistrali komunikacyjnej.
Tradycyjny model rozproszony, w którym każda kamera była połączona z lokalnym sterownikiem, stopniowo ustępuje miejsca modelowi scentralizowanemu. Dane z wielu kamer wysokiej rozdzielczości trafiają do jednej, wydajnej jednostki obliczeniowej, która realizuje kompleksową analizę otoczenia i generuje decyzje dla systemów sterowania. Taka architektura ułatwia wdrażanie nowych funkcji poprzez aktualizacje oprogramowania oraz umożliwia lepszą integrację danych z różnych sensorów, w tym radaru, lidaru czy czujników ultradźwiękowych.
Istotnym zagadnieniem pozostaje fuzja sensoryczna. Choć kamery dostarczają bardzo bogate informacje, to w pewnych warunkach – na przykład gęstej mgły, intensywnego śniegu lub silnego oślepienia – ich skuteczność może spadać. W takich sytuacjach inne czujniki, jak radar czy lidar, zapewniają bardziej wiarygodne dane o położeniu przeszkód. Algorytmy fuzji muszą uwzględniać charakterystykę każdego z sensorów, ich ograniczenia oraz poziom zaufania do poszczególnych pomiarów. Dzięki temu system autonomii może zachować wysoką niezawodność w szerokim spektrum scenariuszy drogowych.
Rozwój kamer wysokiej rozdzielczości wpływa również na projekt interfejsu użytkownika. Dane z kamer wykorzystywane są nie tylko przez systemy autonomii, ale także w wizualizacji dla kierowcy i pasażerów: w widokach 360°, asystentach parkowania, rozszerzonej rzeczywistości na szybie HUD czy w systemach monitorowania wnętrza pojazdu. Otwiera to nowe możliwości tworzenia bogatszych, bardziej intuicyjnych prezentacji informacji, które mogą poprawiać świadomość sytuacyjną kierującego i budować zaufanie do działania systemów automatyzacji.
Kluczowym aspektem jest ponadto zdolność do zdalnych aktualizacji oprogramowania. Kamery jako hardware pozostają niezmienne w cyklu życia pojazdu, jednak oprogramowanie analizujące obraz może być modyfikowane, optymalizowane i rozszerzane o nowe funkcjonalności. Producenci pojazdów zaczynają traktować oprogramowanie jako główne źródło innowacji, a kamery wysokiej rozdzielczości zapewniają bogaty strumień danych, na którym można te innowacje realizować. Zmienia to model biznesowy w motoryzacji, przesuwając akcent z jednorazowej sprzedaży samochodu na długoterminowe dostarczanie usług i aktualizacji.
Rosnące znaczenie kamer wysokiej rozdzielczości wymusza również dostosowanie norm homologacyjnych i standardów przemysłowych. Konieczne staje się precyzyjne zdefiniowanie wymagań dotyczących jakości obrazu, czułości, odporności na awarie oraz zachowania się systemu w przypadku degradacji działania kamery. Pojawiają się także pytania o odpowiedzialność producenta za decyzje podejmowane na podstawie obrazu z kamer – szczególnie w wyższych poziomach automatyzacji, gdzie człowiek przestaje być głównym decydentem w procesie prowadzenia pojazdu.
Wszystkie te czynniki sprawiają, że rozwój kamer wysokiej rozdzielczości dla systemów autonomii stał się przedsięwzięciem o ogromnej złożoności, łączącym inżynierię optyczną, elektronikę, informatykę, sztuczną inteligencję, bezpieczeństwo funkcjonalne oraz prawo. W przemyśle motoryzacyjnym staje się to jednym z najważniejszych obszarów przewagi konkurencyjnej – producenci, którzy potrafią najskuteczniej wykorzystać potencjał zaawansowanych kamer i oprogramowania, zyskują szansę na ugruntowanie pozycji liderów w erze pojazdów autonomicznych.