Eksploatacja surowców naturalnych z dna mórz i oceanów od dekad budzi ogromne nadzieje gospodarcze, ale jednocześnie ujawnia szereg skomplikowanych barier technologicznych. Możliwość sięgnięcia po bogate złoża metali bazowych, metali ziem rzadkich, manganu, kobaltu czy metali szlachetnych stanowi perspektywę strategiczną dla wielu sektorów przemysłu. Jednak przejście od projektów badawczych i pilotażowych do stabilnych, skalowalnych kopalni podmorskich wymaga przezwyciężenia problemów, które łączą w sobie wyzwania górnictwa, głębokomorskiej inżynierii morskiej, robotyki, automatyki i ochrony środowiska. Zrozumienie natury tych barier jest kluczowe zarówno dla **przemysłu wydobywczego**, jak i dla decydentów odpowiedzialnych za kształtowanie ram regulacyjnych.
Charakterystyka środowiska głębokomorskiego i konsekwencje dla projektowania technologii
Środowisko dna morskiego, zwłaszcza na dużych głębokościach (powyżej 1000–1500 m), jest skrajnie odmienne od warunków lądowych, w jakich rozwijały się tradycyjne technologie górnicze. Zasadniczą barierą jest ogromne ciśnienie hydrostatyczne, sięgające nawet kilkuset barów na największych głębokościach eksploatacji planowanej przez przemysł. Sprzęt operujący w takich warunkach musi być projektowany w sposób zapewniający odporność na ściskanie, szczelność oraz długotrwałą stabilność materiałową. Nawet drobna nieszczelność w układach hydraulicznych czy elektrycznych może doprowadzić do natychmiastowego uszkodzenia urządzeń, co czyni kwestie niezawodności jednym z centralnych zagadnień technologicznych.
Drugim istotnym czynnikiem jest niska temperatura, często oscylująca wokół 2–4°C, oraz całkowity brak naturalnego oświetlenia. To oznacza konieczność wyposażenia systemów podmorskich w rozbudowane układy optyczne i sonarowe, odporne na *backscatter* osadów zawieszonych w wodzie. Dodatkowe utrudnienie stanowi bardzo ograniczony dostęp do serwisowania: operatorzy nie mogą liczyć na szybkie wysłanie załogi technicznej na głębokość kilku tysięcy metrów. Konieczność stosowania konstrukcji modułowych, przystosowanych do zdalnej wymiany i naprawy, podnosi złożoność projektów i koszty ich realizacji.
Znaczącą rolę odgrywa także geomechanika osadów i skał. Wiele potencjalnych złóż, jak konkrecje polimetaliczne czy siarczki masywne na grzbietach śródoceanicznych, występuje w formie rozproszonej, w osadach o słabej nośności. Tradycyjne metody wiercenia i urabiania stosowane w kopalniach lądowych często są bezużyteczne. Maszyny górnicze muszą jednocześnie być wystarczająco ciężkie, aby stabilnie przylegać do podłoża i efektywnie urabiać materiał, oraz wystarczająco „delikatne”, by nie zapadać się w miękkim, nasyconym wodą osadzie i nie powodować nadmiernej erozji czy mętności wody.
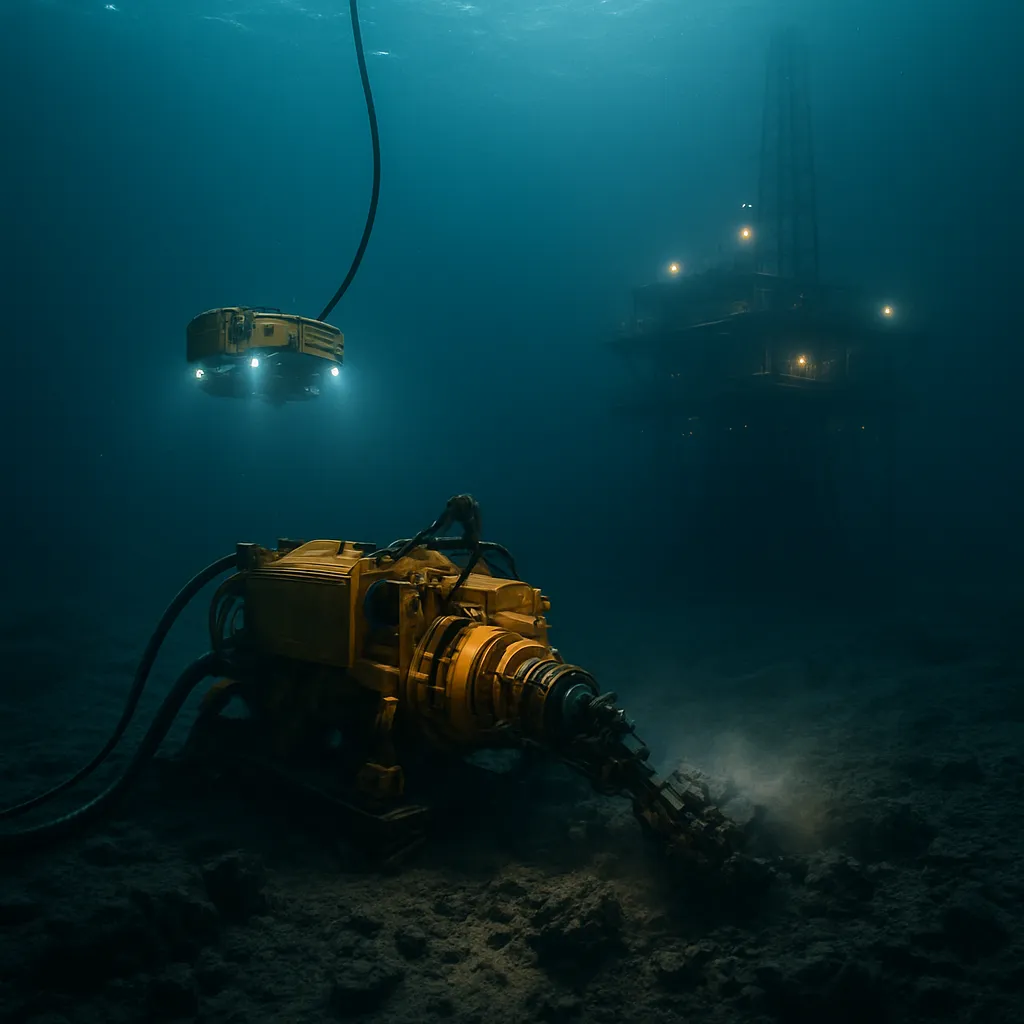
Wreszcie, w środowisku głębokomorskim szczególnie wyraźnie ujawnia się bariera logistyczna. Dno oceaniczne jest oddalone o setki kilometrów od wybrzeży, a potencjalne obszary eksploatacji często znajdują się na wodach międzynarodowych. Systemy wydobywcze muszą zatem tworzyć kompletny łańcuch: od urządzeń na dnie, przez pionowe rurociągi podwodne (tzw. risery), aż po jednostki pływające na powierzchni, wyposażone w instalacje separacji wstępnej i magazynowania. Każdy element tego łańcucha działa w środowisku o innych parametrach obciążeń mechanicznych, falowania, korozyjności i wymogów bezpieczeństwa.
Systemy urabiania i zbierania urobku z dna morskiego
Kluczowym wyzwaniem technologicznym kopalni podmorskich jest opracowanie efektywnych systemów **urabiania** i zbierania urobku, które będą w stanie pracować w sposób ciągły, przy akceptowalnym zużyciu energii i ograniczonym oddziaływaniu na środowisko. Projektowane są różne koncepcje maszyn, od pojazdów gąsienicowych wyposażonych w głowice skrawające, po autonomiczne jednostki zbierające konkrecje, posługujące się strumieniami wody czy systemami ssącymi.
Najczęściej rozważany model zakłada użycie dużych zdalnie sterowanych pojazdów gąsienicowych (ROV o wysokiej mocy), projektowanych w oparciu o doświadczenia z górnictwa odkrywkowego i przemysłu naftowego. Ich zadaniem jest skrawanie czy odrywanie warstwy złożowej oraz wstępne rozdrobnienie materiału. Następnie urobek zbierany jest przy użyciu przenośników ślimakowych, grawitacyjnych lub systemów hydraulicznych, które transportują materiał do modułu buforowego lub bezpośrednio do risera.
Krytycznym ograniczeniem takiego podejścia jest konieczność zapewnienia wystarczającej trakcji pojazdu na podłożu. W warunkach, w których współczynnik tarcia jest niski, a podłoże heterogeniczne, pojazd musi dysponować dużą powierzchnią styku z dnem, przy jednoczesnym utrzymaniu rozsądnej masy całkowitej. Nadmierne dociążenie może wprawdzie poprawić przyczepność, ale zwiększa obciążenia dynamiczne przy pokonywaniu nierówności, podnosi zużycie energii i prowadzi do intensywniejszego zagłębiania się w osady.
Alternatywną koncepcją jest wykorzystanie systemów opartych bardziej na hydrodynamice niż mechanicznej penetracji. Pojazdy tego typu wyposażone są w dysze kierunkowe, które wytwarzają kontrolowane strumienie wody, odrywające konkrecje od powierzchni dna i unoszące je do systemów ssących. Takie rozwiązania redukują konieczność bezpośredniego skrawania skały, ale rodzą nowe bariery: wymagają znacznych ilości energii do napędu pomp wysokiej wydajności i stwarzają ryzyko podnoszenia dużych ilości osadów, co może oddziaływać na ekosystemy bentosowe.
Trzecim podejściem są roboty modułowe, pracujące w rojach (ang. *swarm robotics*). Zamiast jednego dużego pojazdu stosuje się wiele mniejszych jednostek, które specjalizują się w zbieraniu konkretnych typów złóż: konkrecji, skorup kobaltowych czy siarczków masywnych. Taki system teoretycznie zwiększa elastyczność operacji i odporność na awarie pojedynczych modułów. Z technicznego punktu widzenia wymaga to jednak niezawodnej komunikacji, zaawansowanych algorytmów koordynacji oraz systemów lokalizacji działających w środowisku, w którym klasyczne metody, takie jak GPS, są bezużyteczne.
Bez względu na przyjęty wariant, wspólną barierą pozostaje potrzeba bardzo precyzyjnego pozycjonowania maszyn na dnie morskim. Systemy akustyczne, inercyjne, a także kombinacje sonarów i kamer muszą zapewnić dokładność rzędu dziesiątek centymetrów w warunkach ograniczonej widoczności i odbić akustycznych. Błąd pozycjonowania może prowadzić do nieoptymalnego wykorzystania zasobów, zwiększonego zużycia paliwa i niezamierzonego naruszania obszarów objętych ochroną.
Transport pionowy urobku i zasilanie energetyczne systemów
Sam proces zbierania surowca z dna jest tylko początkiem łańcucha technologicznego. Jednym z najbardziej wymagających technicznie etapów jest transport pionowy urobku z głębokości kilku tysięcy metrów na powierzchnię. Tu pojawia się bariera związana z budową trwałych, elastycznych, a zarazem odpornych na zmęczenie materiałów rurociągów podwodnych. Systemy te muszą przenosić znaczny ciężar własny, dynamiczne obciążenia wywołane falowaniem, prądami morskimi oraz przepływem gęstej mieszaniny wody i urobku.
Jednym z rozważanych rozwiązań są systemy oparte na ciągłym przepływie hydraulicznej zawiesiny rudy. W tym podejściu urobek mieszany jest z wodą morską i pompowany ku powierzchni przy użyciu szeregu pomp umieszczonych na różnych głębokościach. Pojawia się jednak problem kawitacji, strat ciśnienia i zużycia wewnętrznych ścian rurociągów przez cząstki mineralne. Konieczne jest zastosowanie specjalnych powłok odpornych na ścieranie lub zaawansowanych kompozytów, które zachowują parametry mechaniczne w wieloletnim kontakcie z wodą morską.
Inną koncepcją jest stosowanie systemów pneumatycznych, w których strumień gazu (najczęściej sprężonego powietrza lub azotu) wynosi materiał w górę. Metoda ta zmniejsza objętość wody w systemie, ale wymaga rozbudowanej infrastruktury sprężania gazu i precyzyjnej kontroli ciśnienia, szczególnie przy zmiennym obciążeniu kolumny wznoszącej się mieszaniny. Jest to technologicznie złożone i kosztowne, a dodatkowo wymaga niezawodnych zaworów i układów bezpieczeństwa, odpornych na ekstremalne warunki.
Równie poważną barierą technologiczną jest zasilanie energetyczne całego systemu wydobywczego. Tradycyjnie rozważa się dostarczanie energii elektrycznej z jednostki nawodnej do urządzeń dennnych za pomocą przewodów wielożyłowych, które biegną równolegle do rurociągu transportowego. Przewody te muszą zapewniać nieprzerwaną pracę w warunkach głębinowych, co oznacza wysokie wymagania w zakresie izolacji, ochrony przed przetarciem i odporności na zginanie. Awaria kabla zasilająco-sterującego może całkowicie zatrzymać wydobycie, a jego naprawa wymaga skomplikowanej operacji z udziałem specjalistycznych statków i sprzętu dźwigowego.
W debacie nad przyszłością kopalni podmorskich pojawiają się także koncepcje hybrydowych systemów zasilania, w tym wykorzystanie podwodnych magazynów energii – np. baterii litowo-jonowych w specjalnych modułach, ładowanych okresowo z jednostki powierzchniowej – czy wręcz rozproszonych systemów generacji, takich jak miniaturowe turbiny wykorzystujące prądy głębinowe. Technologicznie są to jednak rozwiązania dopiero badane, obciążone wysoką niepewnością związaną z ich trwałością, bezpieczeństwem i kosztem cyklu życia.
Dodatkowym czynnikiem komplikującym projektowanie jest wymóg redundancji. Systemy zasilania i transportu pionowego muszą być projektowane tak, aby nie pojedynczy punkt awarii mógł zatrzymać całą instalację. W warunkach głębokomorskich oznacza to konieczność stosowania równoległych ciągów, obejść, a także automatycznego systemu przełączania w przypadku wykrycia nieprawidłowości. Z kolei każdy dodatkowy element instalacji zwiększa jej masę, gabaryty i złożoność montażu, co z kolei przekłada się na podniesienie kosztów inwestycyjnych.
Automatyzacja, sterowanie i niezawodność systemów podmorskich
Kopalnie podmorskie w naturalny sposób dążą do wysokiego stopnia automatyzacji i zdalnego sterowania. Obecność ludzi pod wodą, zwłaszcza na dużych głębokościach, jest technicznie i ekonomicznie nieuzasadniona, co oznacza, że główny ciężar operacji spoczywa na pojazdach zdalnie sterowanych i autonomicznych. Barierą staje się tu jednak zarówno komunikacja, jak i niezawodność oprogramowania sterującego, które musi działać przewidywalnie w skrajnie zmiennym środowisku.
Transmisja danych w głębinach morskich opiera się głównie na łączności akustycznej, która ma ograniczoną przepustowość, jest podatna na zakłócenia i ma opóźnienia zależne od odległości i właściwości fizykochemicznych słupa wody. O ile dla prostych komend sterujących i sygnałów telemetrycznych jest to wystarczające, o tyle dla zaawansowanej teleoperacji w czasie zbliżonym do rzeczywistego stanowi poważne ograniczenie. Dlatego część inteligencji systemu musi być zdecentralizowana i przeniesiona bezpośrednio na poziom urządzeń dennnych, co z kolei wymaga rozwoju niezawodnych algorytmów sterowania lokalnego i diagnostyki pokładowej.
Automatyzacja obejmuje nie tylko sam proces urabiania, ale także nawigację i unikanie kolizji. Pojazdy górnicze muszą samodzielnie wykrywać przeszkody, zmiany morfologii dna, uskoki czy szczeliny hydrotermalne. Wymaga to fuzji danych z sonarów wielowiązkowych, lidarów podwodnych (tam, gdzie widoczność na to pozwala), czujników inercyjnych i kamer o dużej czułości. Z punktu widzenia technologicznego szczególnie istotne jest zagwarantowanie pracy tych systemów przez tysiące godzin, w trybie niemal ciągłym, bez konieczności częstego wynurzania sprzętu na powierzchnię.
Nieodłącznym elementem eksploatacji jest też monitorowanie stanu technicznego urządzeń i przewidywanie awarii, zanim do nich dojdzie. W górnictwie głębinowym znaczenie nabierają systemy predykcyjnej konserwacji oparte na analizie danych. Jednak pozyskanie i interpretacja informacji z czujników drgań, temperatury, ciśnienia i przepływów w warunkach głębokomorskich jest utrudnione przez ograniczoną przepustowość łącza oraz brak możliwości szybkiej weryfikacji „na miejscu”. W efekcie modele prognostyczne muszą być bardziej konserwatywne, co może prowadzić do przestojów profilaktycznych i obniżenia ogólnej efektywności operacji.
Wysokie wymagania dotyczą też bezpieczeństwa funkcjonalnego. Oprogramowanie sterujące musi być odporne na błędy, zabezpieczone przed utratą łączności oraz wyposażone w mechanizmy przejścia do stanów bezpiecznych, jeśli parametry przekroczą określone wartości graniczne. W ekstremalnym przypadku system powinien być zdolny do kontrolowanego przerwania wydobycia, odłączenia części instalacji i powrotu urządzeń na powierzchnię lub do pozycji bezpiecznej na dnie. Oznacza to konieczność wdrożenia rozbudowanych scenariuszy awaryjnych, których testowanie w realnych warunkach jest logistycznie kosztowne i z natury rzeczy ograniczone.
Aspekty materiałowe, korozja i trwałość infrastruktury
Infrastruktura kopalni podmorskich jest stale narażona na agresywne oddziaływanie wody morskiej, która przyspiesza procesy korozyjne i degradacyjne. Rozwiązania wypracowane w przemyśle offshore, zwłaszcza w sektorze naftowo-gazowym, stanowią punkt odniesienia, ale dochodzą nowe czynniki: większe głębokości, silniejsze zmiany ciśnienia oraz obecność substancji chemicznych towarzyszących określonym typom złóż (np. siarkowodoru w rejonach pól hydrotermalnych).
Bariery materiałowe dotyczą kilku kluczowych obszarów. Pierwszy to obudowa maszyn i pojazdów górniczych, dla której wymagane są materiały łączące wysoką wytrzymałość z odpornością na korozję naprężeniową. Stale stopowe o podwyższonej zawartości chromu, niklu i molibdenu, stopy tytanu czy zaawansowane kompozyty polimerowe znajdują tu szerokie zastosowanie, ale podnoszą koszty inwestycyjne. Drugi obszar to powłoki ochronne i katodowe systemy ochrony przed korozją, które muszą działać niezawodnie przez dziesiątki lat przy minimalnej ingerencji serwisowej.
Szczególnie problematyczne są elementy ruchome i uszczelnienia. Łożyska, przeguby, siłowniki i zawory pracują pod wysokim ciśnieniem zewnętrznym, co stawia ogromne wymagania w zakresie precyzji wykonania i doboru materiałów uszczelniających. Degradacja elastomerów pod wpływem niskiej temperatury, wysokiego ciśnienia i obecności rozpuszczonych gazów może prowadzić do niekontrolowanych wycieków olejów, płynów hydraulicznych czy samych mieszanin urobku. A z uwagi na głębokość i koszty interwencji każdy taki wyciek stanowi nie tylko problem techniczny, ale i środowiskowy.
Trwałość rurociągów i kabli jest kolejną barierą. W przypadku pionowych ciągów technologicznych dochodzi do zmęczenia materiału wywołanego cyklicznymi obciążeniami falowania i ruchów jednostki pływającej. Niezbędne są analizy zmęczeniowe oparte na długoterminowych pomiarach warunków oceanograficznych, a także stosowanie specjalnych elementów kompensujących ruch, takich jak kompensatory księżycowe czy wieże pływające. Każde uproszczenie w tym zakresie zwiększa ryzyko awarii katastrofalnej, której skutki byłyby trudne do usunięcia w głębinach.
Nie można też pominąć kwestii starzenia się kabli umbilical zawierających zarówno przewody energetyczne, jak i światłowody czy przewody hydrauliczne. Wymagają one zaawansowanych płaszczy osłonowych, odpornych na ścieranie, mikropęknięcia i penetrację wody. Uszkodzenie takiego kabla w punkcie trudnym do zlokalizowania wymaga czasochłonnej operacji poszukiwawczej i naprawczej, angażującej pojazdy inspekcyjne i specjalistyczne narzędzia do cięcia oraz łączenia kabli pod wodą.
Monitoring środowiskowy i ograniczenia ekologiczne jako bariera technologiczna
Kopalnie podmorskie nie funkcjonują w próżni regulacyjnej. Coraz ostrzejsze wymogi ochrony środowiska i rosnąca wiedza na temat wrażliwości ekosystemów głębinowych wymuszają zastosowanie zaawansowanych systemów monitoringu i redukcji oddziaływań. Co istotne, wymogi te przekładają się bezpośrednio na technologię – działania minimalizujące wpływ na środowisko stają się barierami wymagającymi innowacyjnych rozwiązań inżynierskich.
Jednym z głównych problemów jest generowanie chmur osadów (ang. *sediment plumes*), które mogą rozprzestrzeniać się na znaczne odległości od miejsca urabiania. Pojazdy górnicze, systemy ssące i strumienie wody stosowane do separacji surowca powodują wzbijanie drobnych frakcji osadów, co może wpływać na organizmy filtrujące, kolonie koralowców głębinowych oraz inne wrażliwe formy życia bentosowego. Technologicznie oznacza to konieczność projektowania systemów ograniczających rozpraszanie cząstek: specjalnych zasłon, kurtyn wodnych czy układów recyrkulacji, które przechwytują osad w pobliżu źródła, a następnie umożliwiają jego kontrolowane osadzanie.
Drugim obszarem jest hałas podwodny generowany przez pracujące maszyny, pompy, statki oraz systemy transportu. Dźwięk rozchodzi się w wodzie znacznie lepiej niż w powietrzu, a wiele gatunków morskich jest wyjątkowo wrażliwych na zmiany tła akustycznego. Ograniczenie emisji hałasu wymaga stosowania izolacji wibroakustycznej, optymalizacji pracy napędów oraz projektowania profili operacyjnych w taki sposób, aby unikać ciągłego generowania dźwięków w krytycznych zakresach częstotliwości.
Zaawansowany monitoring środowiskowy wiąże się z koniecznością rozmieszczenia sieci czujników na dnie i w słupie wody. Mogą one obejmować boje pomiarowe, stacjonarne platformy, a także mobilne jednostki badawcze zbierające dane o mętności, składzie chemicznym wody, obecności metali ciężkich i poziomach hałasu. Integracja tych danych w czasie zbliżonym do rzeczywistego, ich analiza i przekładanie na decyzje operacyjne (np. zmniejszenie intensywności urabiania w przypadku przekroczenia progów alarmowych) wymaga odpowiednio zaprojektowanej architektury systemów informatycznych i automatyki.
Wprowadzenie standardów odpowiedzialnego górnictwa morskiego sprawia, że bariery technologiczne nie mają charakteru wyłącznie mechanicznego czy materiałowego. Systemy wydobywcze muszą być projektowane od początku jako rozwiązania „zintegrowane środowiskowo”, w których minimalizacja emisji, ograniczanie obszaru oddziaływania oraz możliwość szybkiego przywrócenia warunków zbliżonych do wyjściowych są wpisane w samą logikę projektu. Zwiększa to koszty projektowe i wydłuża czas potrzebny na przejście z fazy koncepcyjnej do komercyjnej.
Ekonomia skali, ryzyko inwestycyjne i dojrzałość technologiczna
Kopalnie podmorskie, mimo imponującego postępu badań nad technologiami głębokomorskimi, wciąż stoją w obliczu dużej niepewności ekonomicznej. Jedną z barier jest brak wystarczającej liczby komercyjnych realizacji, które mogłyby stanowić źródło danych empirycznych dotyczących kosztów budowy, eksploatacji, utrzymania i likwidacji. Obecne szacunki opierają się w dużej mierze na ekstrapolacji z projektów pilotowych oraz analogiach z sektorem naftowym, co generuje szerokie przedziały niepewności.
Z ekonomicznego punktu widzenia, aby inwestycje w kopalnie podmorskie były opłacalne, konieczne jest osiągnięcie odpowiedniej **ekonomii skali**. Oznacza to budowę systemów zdolnych do pracy ciągłej z wydajnością liczoną w setkach tysięcy ton surowca rocznie. Tymczasem wiele obecnie istniejących lub planowanych rozwiązań technologicznych znajduje się na etapie prototypów lub demonstratorów o niższej wydajności. Przeskok ze skali eksperymentalnej do pełnoskalowych instalacji wiąże się z koniecznością przeprojektowania niemal wszystkich podsystemów – od zasilania, przez transport, aż po magazynowanie i przeróbkę surowca na jednostce pływającej.
Ryzyko inwestycyjne zwiększają ponadto niepewności regulacyjne i społeczne. Społeczna akceptacja górnictwa głębinowego jest tematem intensywnych debat, a potencjalne wprowadzenie moratoriów czy zaostrzenie wymogów środowiskowych może zmienić parametry biznesowe projektu już w trakcie jego realizacji. W takiej sytuacji przedsiębiorstwa górnicze stają przed dylematem: inwestować w technologie o wysokich kosztach wejścia i niepewnych zwrotach, czy też pozostać przy bardziej przewidywalnych, lądowych źródłach surowców.
Niezależnie od tego, bariera ekonomiczna ma silne sprzężenie zwrotne z barierami technologicznymi. Brak pewności co do skali przyszłego rynku utrudnia producentom sprzętu inwestowanie w długoterminowe programy badawczo-rozwojowe. To z kolei ogranicza tempo innowacji materiałowych, automatyzacyjnych czy energetycznych, które mogłyby obniżyć koszty jednostkowe wydobycia. Sytuacja przypomina w pewnym stopniu wczesną fazę rozwoju przemysłu offshore, kiedy to kolejne projekty naftowe i gazowe stopniowo uzasadniały rosnące nakłady na rozwój wyspecjalizowanych technologii morskich.
Dojrzałość technologiczna (ang. Technology Readiness Level – TRL) poszczególnych elementów kopalni podmorskiej jest zróżnicowana. Relatywnie wysoką gotowość osiągnęły technologie okrętowe, systemy pozycjonowania dynamicznego jednostek nawodnych, a także pewne typy pojazdów ROV i AUV. Natomiast systemy urabiania głębokomorskiego, pełnoskalowe kolumny transportowe oraz zintegrowane systemy monitoringu środowiskowego wciąż często pozostają na poziomie demonstratorów technologii. Przejście do fazy przemysłowej wymaga nie tylko dopracowania konstrukcji, lecz także stworzenia łańcuchów dostaw, serwisu i szkolenia kadr, które będą w stanie utrzymać infrastrukturę w ruchu przez dekady.
Perspektywy rozwoju technologii a przyszłość kopalni podmorskich
Mimo zarysowanych barier technologicznych, rozwój kopalni podmorskich pozostaje przedmiotem intensywnej aktywności badawczej i przemysłowej. Wielu specjalistów wskazuje, że postęp w dziedzinach takich jak robotyka, sztuczna inteligencja, zaawansowane **materiały**, magazynowanie energii czy druk 3D części zamiennych może stopniowo zmieniać bilans opłacalności projektów głębokomorskich. Istotne znaczenie mają również globalne trendy w popycie na metale potrzebne do produkcji baterii, turbin wiatrowych, paneli fotowoltaicznych i innych elementów transformacji energetycznej.
Rozwiązania hybrydowe, łączące elementy górnictwa głębinowego z klasycznym górnictwem lądowym, mogą stanowić etap przejściowy. Możliwe jest na przykład skoncentrowanie się początkowo na płytszych akwenach szelfowych, gdzie warunki środowiskowe są mniej ekstremalne, a część technologii można zaczerpnąć bezpośrednio z sektora offshore. Pozwoliłoby to na zdobywanie doświadczeń operacyjnych i stopniowe doskonalenie sprzętu przed wejściem na większe głębokości.
Istotną rolę odegra też rozwój ram prawnych i standardów technicznych. Jasno zdefiniowane wymagania co do monitoringu, raportowania, limitów oddziaływania środowiskowego i procedur awaryjnych mogą stać się impulsem do standaryzacji pewnych rozwiązań technologicznych. Standardyzacja zaś sprzyja obniżaniu kosztów jednostkowych produkcji sprzętu, co ułatwia wejście na rynek większej liczbie podmiotów i przyspiesza dyfuzję innowacji.
Nie można jednak wykluczyć scenariusza, w którym szybki postęp w dziedzinie efektywności recyklingu metali oraz odkrycia nowych złóż lądowych o korzystnych parametrach geologicznych zmniejszą presję na rozwój górnictwa głębinowego. W takim przypadku część obecnie rozważanych technologii może pozostać w sferze niszowych zastosowań lub rozwiązań rezerwowych, uruchamianych tylko w momentach wyjątkowo wysokich cen surowców. Ta niepewność dodatkowo komplikuje decyzje inwestycyjne i wzmacnia znaczenie dobrze zaprojektowanych programów pilotażowych, które umożliwią praktyczną weryfikację przydatności proponowanych rozwiązań.
W perspektywie długoterminowej technologiczne bariery kopalni podmorskich są więc ściśle splecione z kwestiami ekonomicznymi i środowiskowymi. Ich przezwyciężenie wymaga współpracy wielu dyscyplin: od inżynierii morskiej i górnictwa, przez informatykę i automatykę, aż po oceanografię i biologię morza. Niezależnie od tego, jak szybko i w jakim zakresie kopalnie podmorskie staną się istotnym elementem globalnego systemu zaopatrzenia w surowce, prace nad pokonaniem barier technologicznych już teraz przyczyniają się do rozwoju szeregu dziedzin techniki, które znajdują zastosowanie również poza przemysłem wydobywczym.