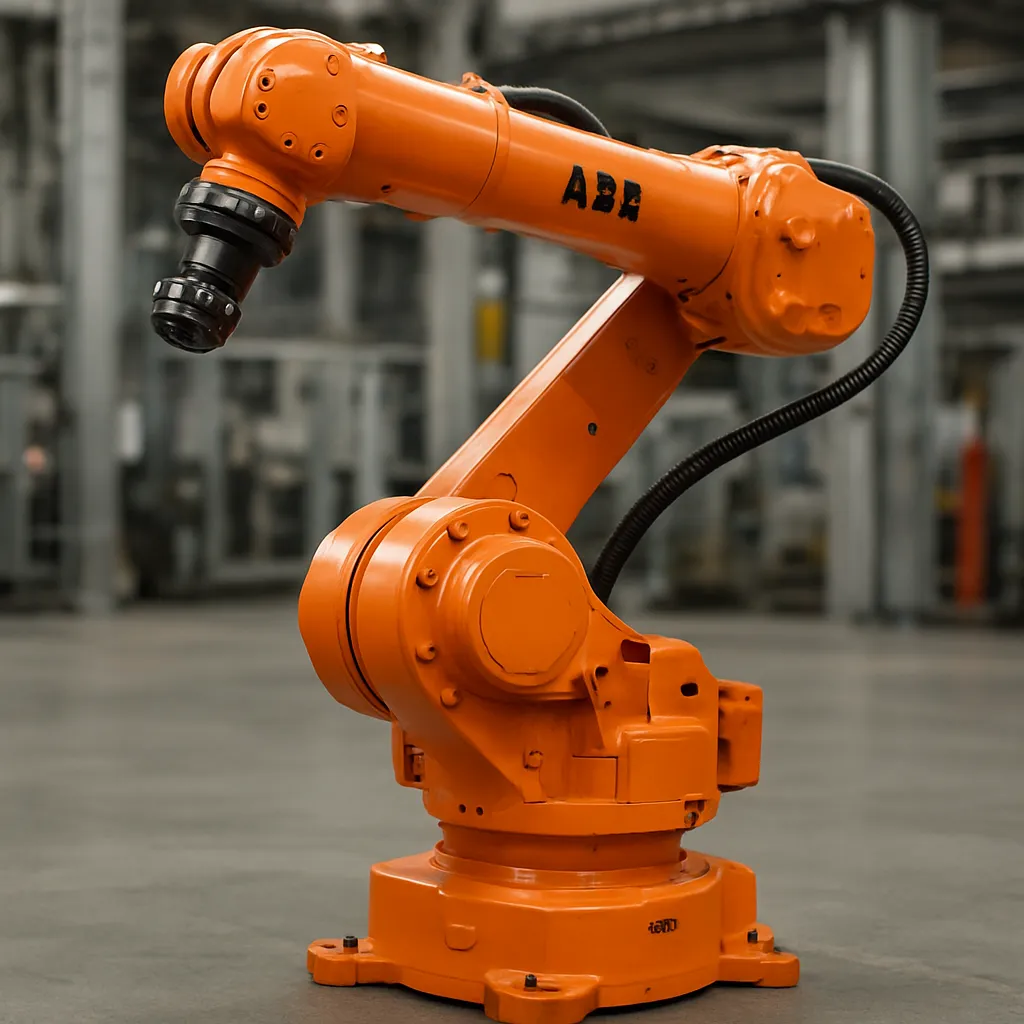
Robot przemysłowy IRB 4600-60/2.05 firmy ABB to jedna z bardziej uniwersalnych i dopracowanych konstrukcji w segmencie automatów sześciosiowych średniego udźwigu. Łączy w sobie stosunkowo kompaktowe wymiary z dużym zasięgiem ramienia i dobrą dynamiką, dzięki czemu sprawdza się zarówno w klasycznych zadaniach obsługi maszyn, jak i w aplikacjach wymagających precyzji, powtarzalności oraz pracy w trudnych warunkach produkcyjnych. Zastosowanie nowoczesnych napędów, zaawansowanego sterowania ruchem i rozbudowanych funkcji bezpieczeństwa sprawia, że ten model znajduje swoje miejsce w coraz większej liczbie zakładów przemysłowych, od obróbki metalu i plastiku po zrobotyzowane linie transportowe i gniazda montażowe.
Charakterystyka techniczna i konstrukcja IRB 4600-60/2.05
Model IRB 4600-60/2.05 należy do rodziny robotów IRB 4600, opracowanej przez koncern ABB z myślą o zastosowaniach wymagających połączenia stosunkowo dużego zasięgu, znaczącego udźwigu oraz wysokiej dynamiki ruchu. Oznaczenie „60/2.05” wskazuje na maksymalny udźwig 60 kg oraz geometryczny zasięg roboczy 2,05 m, co pozwala obsługiwać stosunkowo rozległe strefy pracy bez konieczności stosowania dodatkowych osi liniowych czy przestawnych stołów obrotowych.
Konstrukcja opiera się na klasycznej kinematyce 6-stopniowej z obrotem podstawy, wychyleniem ramienia oraz trzema osiami nadgarstka, co pozwala uzyskiwać bardzo swobodny dostęp do detali oraz orientować narzędzia w praktycznie dowolnym kierunku. Układ napędowy zbudowany jest z serwonapędów prądu przemiennego połączonych z precyzyjnymi przekładniami, najczęściej harmonicznymi lub planetarnymi, co przekłada się na wysoką sztywność układu oraz ograniczenie luzów.
Typowy zestaw danych technicznych, odnoszących się do tego modelu, obejmuje między innymi:
- udźwig nominalny: 60 kg (często z możliwością chwilowego przeciążenia w zależności od konfiguracji aplikacji),
- zasięg ramienia: 2,05 m mierzone od osi obrotu podstawy do kołnierza montażowego narzędzia,
- liczbę stopni swobody: 6 osi sterowanych numerycznie,
- powtarzalność pozycjonowania rzędu setnych milimetra (zwykle ok. ±0,05 mm),
- masę własną robota na poziomie kilkuset kilogramów, co zapewnia stabilność i redukuje niekorzystne drgania,
- możliwość montażu na podłodze, ścianie lub nad głową (tzw. sufitowo), co zwiększa elastyczność integracji,
- stopień ochrony mechaniki odpowiadający standardowi IP pozwalającemu na pracę w środowisku przemysłowym z obecnością pyłów i mgieł olejowych,
- kompatybilność z szeroką gamą osprzętu dodatkowego, takiego jak chwytaki, głowice spawalnicze, narzędzia do paletyzacji czy systemy skrawające.
Robot ten współpracuje z kontrolerem ABB serii IRC5 lub nowszym, wykorzystującym środowisko programistyczne RAPID. Sterownik zapewnia rozbudowane funkcje bezpieczeństwa, takie jak strefy pracy, monitorowanie prędkości, nadzór kolizyjny oraz możliwość integracji z zewnętrznymi systemami bezpieczeństwa maszyny. Programowanie możliwe jest zarówno w trybie on-line (nauczanie trajektorii za pomocą panelu operatorskiego), jak i off-line, z użyciem oprogramowania symulacyjnego, co pozwala symulować cykle produkcyjne jeszcze przed fizycznym uruchomieniem stanowiska.
Pod względem konstrukcyjnym IRB 4600-60/2.05 projektowany jest z myślą o dużej niezawodności oraz minimalizacji przestojów serwisowych. Długie okresy międzyprzeglądowe, modularna budowa elementów napędowych i zewnętrzne prowadzenie mediów (kabli, przewodów pneumatycznych, czasem hydraulicznych) upraszczają utrzymanie ruchu. Jednocześnie rama i przeguby zostały zoptymalizowane pod kątem masy, aby umożliwić znaczne przyspieszenia osi i skrócić cykle robocze, co wprost przekłada się na wydajność linii produkcyjnych.
Zastosowania w przemyśle maszynowym i innych branżach
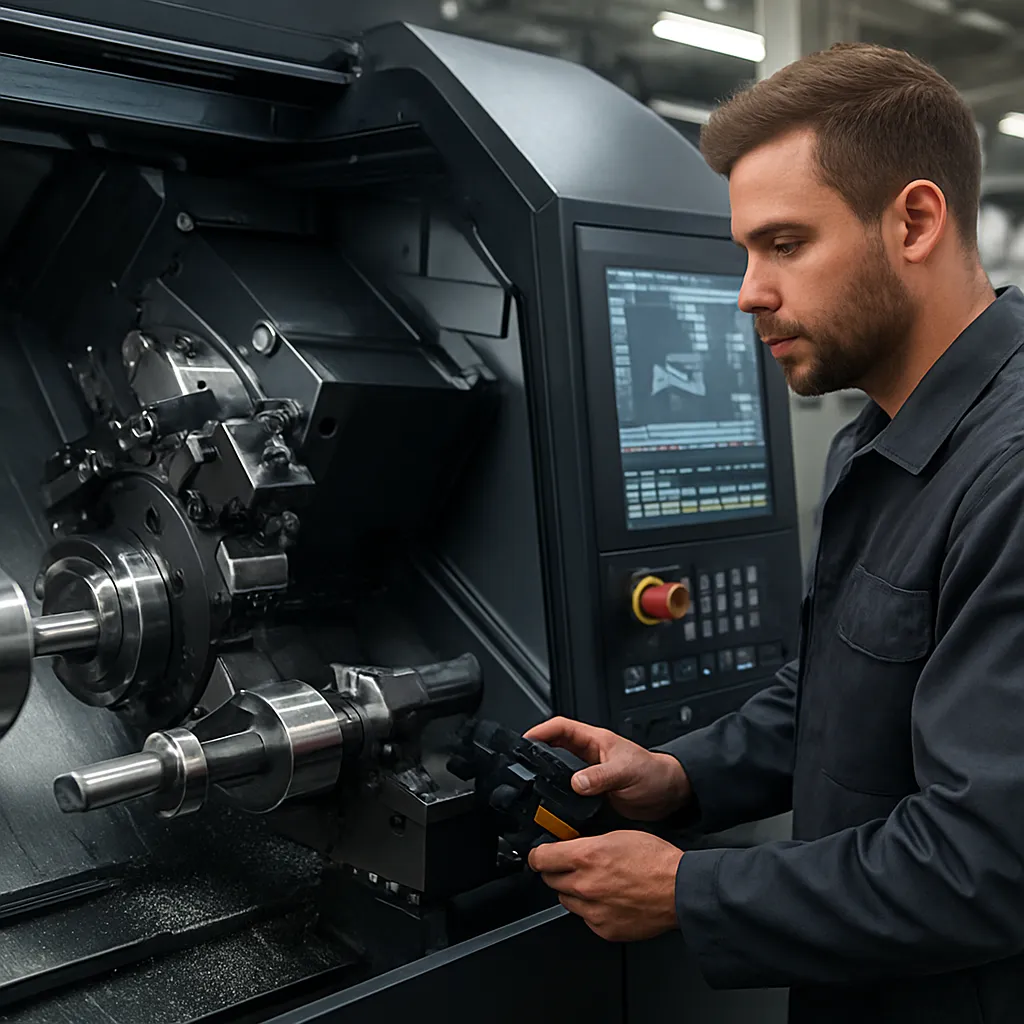
IRB 4600-60/2.05 znajduje zastosowanie przede wszystkim w przemyśle maszynowym, gdzie typowe operacje obejmują obsługę centrów obróbczych, pras, tokarek, szlifierek, a także zrobotyzowane systemy montażowe. Dzięki możliwości przenoszenia 60 kg zasięgnięcie po kilka stanowisk obróbczych jest możliwe bez konieczności stosowania dodatkowych osi zewnętrznych, co ogranicza złożoność instalacji i skraca czas wdrożenia.
Do typowych zadań obsługi maszyn należą:
- załadunek półfabrykatów na centra obróbcze CNC oraz rozładunek obrobionych detali, z możliwością ich sortowania według gatunku materiału, serii czy partii produkcyjnej,
- podawanie elementów na prasy krawędziowe, wtryskarki, wycinarki laserowe i wodne,
- obsługa szlifierek, honownic, wytaczarek, w tym aplikacje wymagające precyzyjnego zakładania i zdejmowania elementów.
Duży zasięg w połączeniu z udźwigiem umożliwia integratorom projektowanie stanowisk wielofunkcyjnych, w których robot nie tylko załadowuje i rozładowuje maszynę, lecz także wykonuje dodatkowe operacje, takie jak przedmuch, znakowanie, czyszczenie czy przekładanie detali pomiędzy różnymi stacjami. W efekcie IRB 4600-60/2.05 może pełnić rolę centrum logistycznego w obrębie jednego gniazda produkcyjnego.
Przemysł metalowy i obróbka skrawaniem
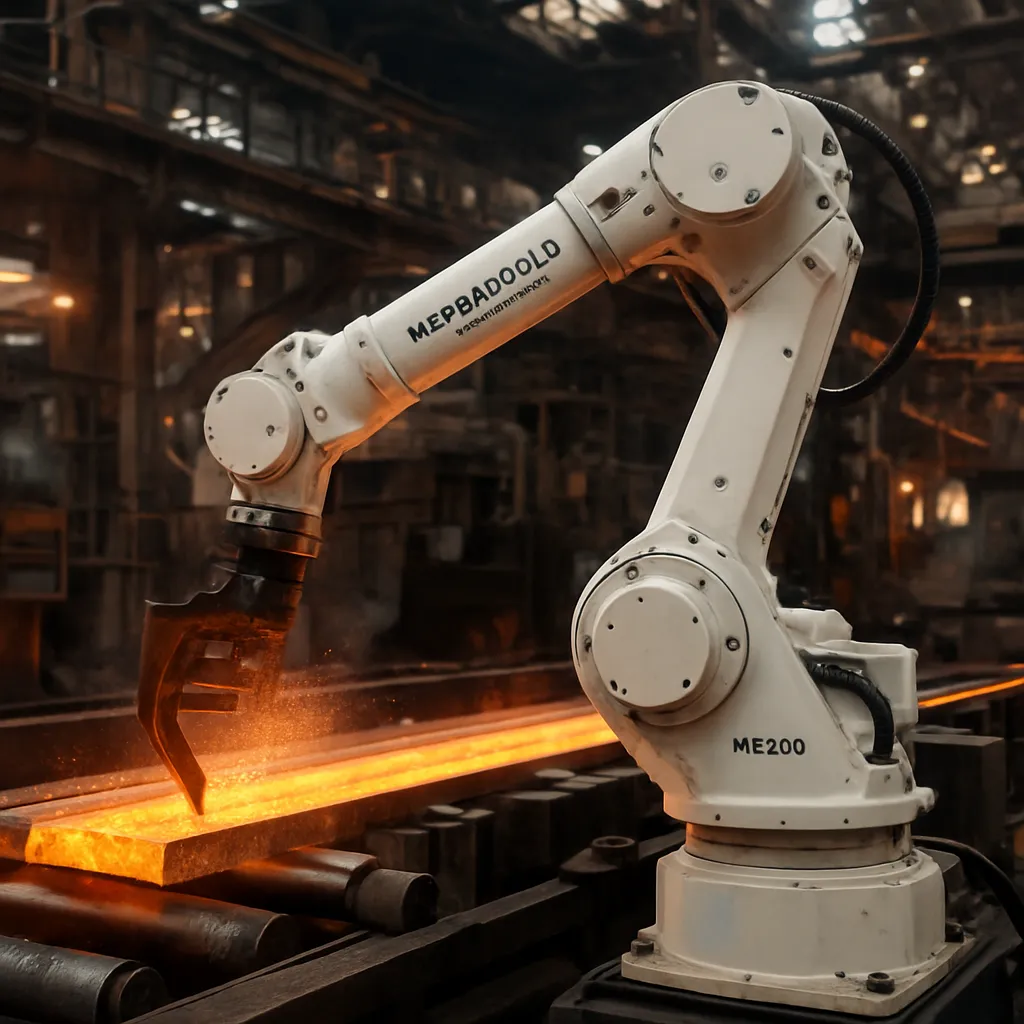
W przemyśle metalowym robot ten stosowany jest przede wszystkim do zadań związanych z obróbką skrawaniem oraz operacjami okołoprodukcyjnymi. Obejmuje to nie tylko zasilanie centrów obróbczych, ale również:
- obsługę pieców hartowniczych i urządzeń do obróbki cieplnej, gdzie wymagana jest odporność na wysoką temperaturę otoczenia,
- zrobotyzowane gratowanie, odwijanie, odłamywanie wypływek oraz przygotowywanie powierzchni do dalszych procesów,
- manipulację dużymi elementami stalowymi, odlewami czy kutymi częściami, których masa mieści się w zakresie nośności robota.
Ze względu na sztywność konstrukcji oraz odpowiedni dobór napędów, IRB 4600-60/2.05 dobrze radzi sobie z nagłymi zmianami obciążenia i przyspieszeniami, co ma duże znaczenie przy obsłudze cięższych detali metalowych. Dodatkowe wyposażenie w postaci specjalnych chwytaków mechanicznych, magnetycznych bądź podciśnieniowych pozwala na dostosowanie stanowiska do bardzo szerokiej gamy wyrobów, od cienkich blach po masywne elementy maszyn.
Przemysł tworzyw sztucznych i gumy
W branży obróbki tworzyw sztucznych robot wykorzystywany jest głównie do obsługi wtryskarek, pras do formowania oraz urządzeń do termoformowania. Dzięki opcji montażu sufitowego możliwe jest umieszczenie robota nad maszyną, co minimalizuje zajmowaną powierzchnię hali i ułatwia integrację z istniejącymi liniami. Typowe zadania obejmują:
- pobieranie detali bezpośrednio z form wtryskowych i odkładanie ich na systemy przenośników,
- manipulację elementami gumowymi, wymagającą odpowiedniego chwytania i czasem kontroli siły docisku,
- integrację z urządzeniami do kontroli jakości, takimi jak systemy wizyjne, które pozwalają w czasie rzeczywistym odrzucać elementy niezgodne.
W takich aplikacjach szczególnie cenne są możliwości integracji robota z systemami czujników oraz oprogramowania nadzorującego, a także funkcje kompensacji ruchów, które pomagają przy manipulacji elementami mogącymi się odkształcać. IRB 4600-60/2.05, jako platforma uniwersalna, może być przystosowany zarówno do zadań typowo logistycznych, jak i precyzyjnych manipulacji wymagających powtarzalnego ustawienia pozycji elementu.
Przemysł motoryzacyjny i AGD
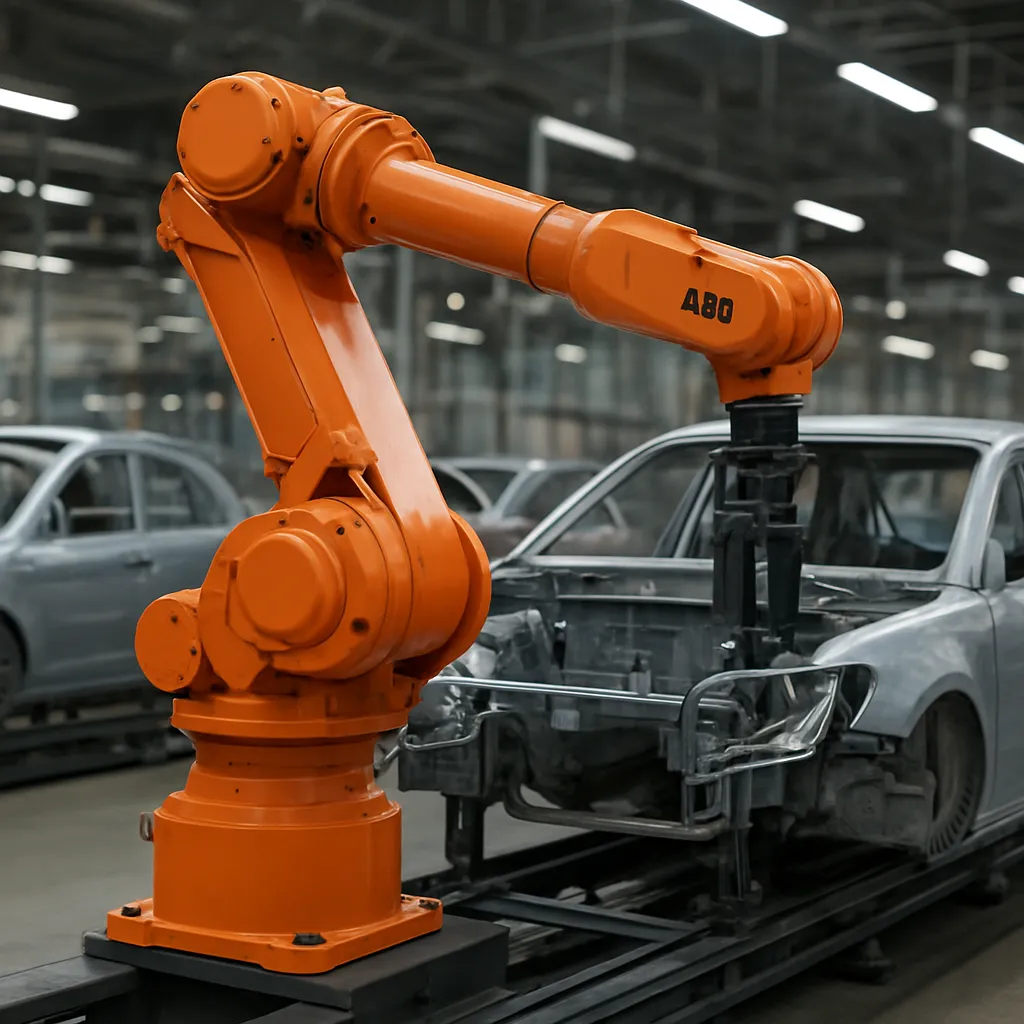
W sektorze motoryzacyjnym roboty tej klasy są stosowane powszechnie do zadań związanych z manipulacją częściami, montażem, a także niektórymi rodzajami spawania czy nitowania, o ile obciążenia narzędzi oraz detali mieszczą się w dopuszczalnym zakresie. IRB 4600-60/2.05 z racji swojej uniwersalności może pełnić funkcję robota do:
- obsługi linii podzespołów silników, skrzyń biegów czy zawieszeń,
- manipulacji panelami nadwozia, drzwiami, maskami i innymi elementami karoserii,
- logistycznego podawania komponentów na linie główne montażu pojazdów.
W przemyśle AGD podobne zastosowania obejmują manipulację obudowami, bębnami pralek, elementami płyt kuchennych czy obudowami chłodziarek. W tego rodzaju aplikacjach często łączy się robota z systemami wizyjnymi, które pomagają identyfikować położenie części na przenośnikach lub w pojemnikach, a także z narzędziami specjalistycznymi do skręcania, nitowania lub zakładania uszczelnień.
Paletyzacja, pakowanie i logistyka wewnętrzna
Chociaż ABB oferuje dedykowane roboty paletyzujące, IRB 4600-60/2.05 doskonale sprawdza się w wielu aplikacjach z zakresu paletyzacji i depaletyzacji, zwłaszcza tam, gdzie wymagany jest większy zasięg i elastyczność trajektorii niż w przypadku typowych robotów paletyzujących. Przede wszystkim dotyczy to branż, które łączą elementy produkcji mechanicznej z procesami pakowania, jak:
- producenci komponentów technicznych,
- dostawcy systemów modułowych dla budownictwa,
- firmy wytwarzające maszyny i ich podzespoły, które następnie są pakowane i wysyłane do klientów.
Robot może formować stosy kartonów, skrzyń, pojemników metalowych lub plastikowych, a także przygotowywać mieszane palety dostosowane do wymagań odbiorcy. Dzięki programowalnym ścieżkom ruchu, możliwe jest tworzenie skomplikowanych wzorów paletyzacji i optymalne wykorzystanie dostępnej przestrzeni. Integracja z systemami identyfikacji (np. kody kreskowe, RFID) pozwala dodatkowo na śledzenie przepływu materiałów w czasie rzeczywistym.
Producent, sterowanie i znaczenie gospodarcze IRB 4600-60/2.05
Producentem robota IRB 4600-60/2.05 jest ABB – międzynarodowy koncern szwajcarsko-szwedzki, od lat zaliczany do liderów w dziedzinie robotyki przemysłowej oraz automatyki. ABB posiada długą historię wdrożeń robotów w wielu krajach, oferując zarówno same manipulatory, jak i kompletne rozwiązania zrobotyzowane, obejmujące projektowanie, integrację, oprogramowanie oraz serwis. Połączenie rozbudowanej sieci sprzedaży z globalną strukturą wsparcia technicznego sprawia, że roboty tej marki są atrakcyjne dla przedsiębiorstw planujących długookresową automatyzację produkcji.
Model IRB 4600 został zaprojektowany jako platforma uniwersalna, obsługująca szerokie spektrum zadań w różnych branżach. Jego wersja 60/2.05 koncentruje się na segmencie średnich i większych detali, gdzie zasięg 2,05 m zapewnia dużą elastyczność rozmieszczenia stanowisk. W praktyce oznacza to, że przedsiębiorstwo, które zainwestuje w tego robota, zyskuje narzędzie możliwe do rekonfiguracji i wykorzystania w innych procesach w przypadku zmian profilu produkcji.
Sterowanie, programowanie i integracja systemowa
Robot współpracuje z kontrolerem serii IRC5 lub kolejnymi generacjami sterowników ABB. Sterowanie odbywa się zazwyczaj w języku RAPID, będącym wysokopoziomowym, strukturalnym językiem zbliżonym ideowo do języków wysokiego poziomu używanych w automatyce przemysłowej. Programista ma do dyspozycji funkcje do:
- definiowania trajektorii punkt po punkcie lub w trybie ciągłym,
- sterowania chwytakami, narzędziami oraz osprzętem peryferyjnym,
- komunikacji z systemami PLC, bazami danych, serwerami MES,
- obsługi sygnałów wejść/wyjść cyfrowych i analogowych.
Istotną rolę w integracji odgrywa możliwość połączenia robota z systemami nadrzędnymi, takimi jak sterowniki PLC czy systemy zarządzania produkcją. Standardowe protokoły komunikacyjne, jak Profinet, Ethernet/IP czy inne przemysłowe sieci Ethernet, umożliwiają wymianę informacji o stanie robota, licznikach części, alarmach i parametrach procesu. Dzięki temu IRB 4600-60/2.05 staje się integralną częścią systemu produkcyjnego, a nie tylko pojedynczym urządzeniem wykonawczym.
Dla przedsiębiorstw szczególnie cenne są narzędzia do symulacji i programowania off-line, które pozwalają przygotować i przetestować konfigurację linii jeszcze przed jej fizycznym zbudowaniem. Oprogramowanie typu RobotStudio umożliwia tworzenie wirtualnego bliźniaka stanowiska, optymalizację trajektorii, unikanie kolizji oraz szacowanie czasu cyklu. Wdrożenie robota w zakładzie jest dzięki temu znacznie szybsze, a ryzyko długotrwałych przestojów przy rozruchu – zredukowane.
Znaczenie gospodarcze i wpływ na efektywność produkcji
Roboty tej klasy, w tym IRB 4600-60/2.05, mają wyraźny wpływ na konkurencyjność przedsiębiorstw działających w sektorze wytwórczym. Automatyzacja z użyciem robota o odpowiedniej nośności i zasięgu daje możliwość:
- zwiększenia wydajności linii produkcyjnych dzięki skróceniu czasów cykli i wyeliminowaniu przestojów spowodowanych ograniczeniami manualnej obsługi,
- podniesienia jakości produktów poprzez stabilną powtarzalność czynności oraz eliminację błędów ludzkich,
- redukcji kosztów jednostkowych w dłuższej perspektywie czasu, mimo relatywnie wysokich nakładów inwestycyjnych na początku,
- zwiększenia bezpieczeństwa pracy poprzez odciążenie personelu od zadań monotonicznych, ciężkich i niebezpiecznych.
W wielu krajach robotyzacja zakładów produkcyjnych jest jednym z kluczowych elementów polityki przemysłowej, mającej na celu podniesienie produktywności gospodarki. IRB 4600-60/2.05 jako elastyczne narzędzie automatyzacji wpisuje się w strategie modernizacji fabryk, umożliwiając przechodzenie od pracy ręcznej lub półautomatycznej do w pełni zautomatyzowanych linii produkcyjnych. Jednocześnie robotyka stwarza nowe miejsca pracy w obszarach związanych z projektowaniem, programowaniem, serwisem i integracją systemów, co częściowo równoważy zmiany strukturalne na rynku zatrudnienia.
W gospodarce globalnej, w której liczy się krótki czas wprowadzenia wyrobu na rynek, zdolność szybkiej rekonfiguracji linii produkcyjnych staje się kluczowa. IRB 4600-60/2.05, z uwagi na swoją konstrukcję i możliwości programistyczne, dobrze odpowiada na tę potrzebę. Może zostać przeprogramowany i wyposażony w inne narzędzia w celu obsługi nowych typów produktów, co pozwala uniknąć zakupu kolejnych linii dedykowanych jedynie do jednego asortymentu.
Bezpieczeństwo, normy i eksploatacja
Eksploatacja robota przemysłowego o takim zasięgu i udźwigu wymaga ścisłego przestrzegania norm bezpieczeństwa oraz zasad obejmujących projektowanie stref pracy, ogrodzeń, systemów zatrzymania awaryjnego i środków ochrony osobistej dla pracowników. IRB 4600-60/2.05 wyposażony jest w funkcje, które pomagają w spełnieniu wymagań norm międzynarodowych dotyczących robotyki. Należą do nich m.in.:
- programowalne ograniczenia prędkości i obszarów roboczych,
- możliwość pracy w trybach serwisowych z ograniczoną prędkością,
- systemy detekcji kolizji mechanicznej, które redukują ryzyko uszkodzeń przy nieprawidłowych trajektoriach czy błędach programistycznych.
W praktyce odpowiednio zaprojektowane stanowisko z wykorzystaniem barier optycznych, kurtyn świetlnych, skanerów laserowych lub klasycznych ogrodzeń mechanicznych pozwala na bezpieczne współistnienie robota i operatorów. Serwis i przeglądy okresowe, prowadzone przez wyszkolonych specjalistów, gwarantują utrzymanie parametrów pracy na wymaganym poziomie oraz minimalizują ryzyko nieplanowanych przestojów.
W ujęciu eksploatacyjnym istotna jest także optymalizacja zużycia energii. Choć roboty o mniejszym udźwigu – jak IRB 4600-60/2.05 – mają i tak stosunkowo umiarkowane zapotrzebowanie na moc elektryczną w porównaniu z ciężkimi maszynami produkcyjnymi, to odpowiednie programowanie trajektorii, dobór prędkości, przyspieszeń oraz optymalizacja obciążenia pozwala dodatkowo obniżyć koszt energii w przeliczeniu na wytworzoną część.
Ciekawostki i kierunki rozwoju
Wśród użytkowników robotów ABB, model IRB 4600-60/2.05 cieszy się opinią uniwersalnej platformy, często wybieranej jako standard zakładowy do zadań manipulacyjnych. Zakłady wprowadzające standaryzację na jednym typie robota mogą korzystać z wielu korzyści: uproszczonego szkolenia operatorów i programistów, ujednoliconego systemu części zamiennych, a także powtarzalności rozwiązań konstrukcyjnych stanowisk. Tego rodzaju podejście zmniejsza ryzyko eksploatacyjne i pozwala na szybsze przenoszenie najlepszych praktyk między wydziałami.
Rozwój technologii robotycznych coraz częściej obejmuje integrację z systemami sztucznej inteligencji, zaawansowaną analizą danych procesowych oraz rozwiązaniami chmurowymi. W przypadku IRB 4600-60/2.05 oznacza to możliwość zbierania danych o obciążeniach osi, czasach cykli, częstotliwości alarmów i przestojów oraz późniejszą ich analizę w celu optymalizacji produkcji. Połączenie z systemami nadzoru w czasie rzeczywistym umożliwia wdrożenie predykcyjnego utrzymania ruchu, w którym potencjalne usterki diagnozowane są z wyprzedzeniem, zanim doprowadzą do zatrzymania linii.
Wśród ciekawych zastosowań można wymienić także współpracę IRB 4600-60/2.05 z mobilnymi platformami autonomicznymi. W takim układzie robot może być zainstalowany na stacjonarnym stanowisku, a autonomiczne wózki transportowe dostarczają mu detale z różnych części zakładu. Dzięki komunikacji pomiędzy systemami sterowania możliwe jest stworzenie w pełni zintegrowanego, automatycznego przepływu materiałów, co dodatkowo wzmacnia znaczenie produkcji zrobotyzowanej w nowoczesnej gospodarce przemysłowej.
Umiejętne połączenie możliwości robota IRB 4600-60/2.05 z odpowiednio zaprojektowanym procesem technologicznym, systemem czujników oraz narzędziami cyfryzacji pozwala na osiągnięcie bardzo wysokiego poziomu automatyzacji, przy jednoczesnym zachowaniu elastyczności wymaganej przez współczesne rynki. Dlatego właśnie ten model jest często wybierany zarówno przez duże koncerny o ugruntowanej pozycji, jak i przez średnie przedsiębiorstwa dążące do zwiększenia skali produkcji oraz wejścia na nowe rynki zbytu.