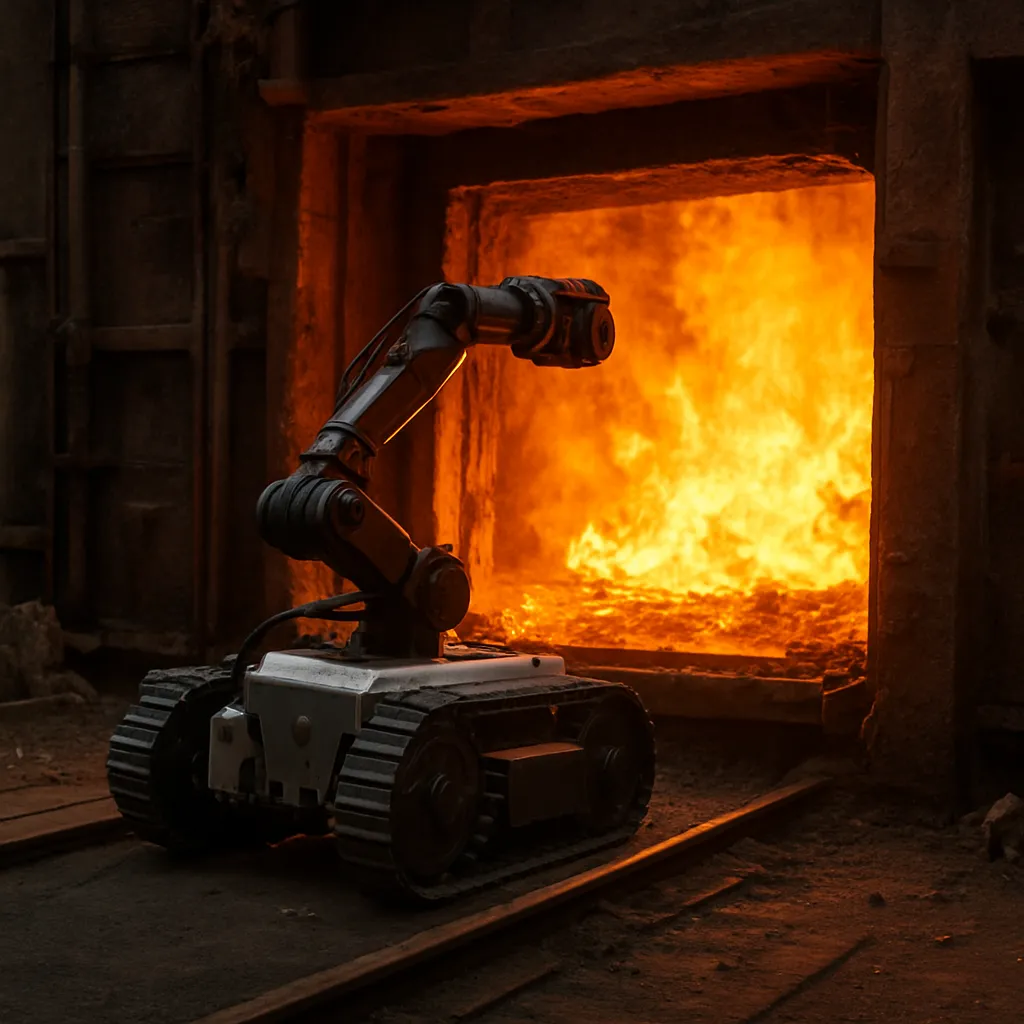
Rozwój robotyki mobilnej otworzył przed przemysłem hutniczym nowe możliwości w zakresie bezpiecznej i precyzyjnej diagnostyki urządzeń pracujących w ekstremalnych warunkach. Szczególnym obszarem zastosowań stały się wysokotemperaturowe piece przemysłowe – wielkie piece, piece koksownicze, grzewcze i nagrzewnice powietrza – których inspekcja tradycyjnie wiązała się z wysokim ryzykiem dla personelu oraz koniecznością długotrwałych postojów. Coraz szersze wdrożenia wyspecjalizowanych robotów inspekcyjnych, przystosowanych do pracy w strefach gorących, zapylonych i o ograniczonej widoczności, zmieniają sposób planowania remontów, prowadzenia prewencji oraz nadzorowania stanu konstrukcji ogniotrwałych, kanałów spalin i elementów konstrukcyjnych pieców. Integracja tych rozwiązań z systemami sterowania i monitoringu linii hutniczych staje się kluczowym elementem strategii utrzymania ruchu, pozwalając na redukcję kosztów, poprawę bezpieczeństwa oraz zwiększenie dostępności kluczowych instalacji hutniczych.
Charakterystyka pieców hutniczych i tradycyjne metody inspekcji
Piec w przemyśle hutniczym jest jednym z najbardziej obciążonych elementów ciągu technologicznego. Niezależnie od typu – czy jest to wielki piec, piec konwertorowy, piec elektryczny łukowy, czy różnego rodzaju piece grzewcze – jego wnętrze narażone jest na skrajnie wysokie temperatury, intensywne cykle nagrzewania i chłodzenia, agresywne atmosfery gazowe oraz działanie pyłów i żużli. Degradacji ulega głównie wyłożenie ogniotrwałe, elementy konstrukcyjne w strefach gorących, palniki, dysze doprowadzające media procesowe, a także systemy odprowadzania spalin, w tym kominy i kanały spalinowe.
Tradycyjne metody inspekcji opierały się przede wszystkim na okresowych przeglądach wykonywanych przez ludzi po schłodzeniu pieca do temperatury umożliwiającej bezpieczne wejście. W praktyce oznaczało to najczęściej wyłączenie z ruchu całej linii lub istotnej jej części. Inspektorzy wchodzili do wnętrza pieca, posługując się reflektorami, aparatami fotograficznymi i prostymi przyrządami pomiarowymi (szablony grubości wyłożeń, młotki diagnostyczne, dalmierze). Taka procedura była:
- Czasochłonna – wymagane długie chłodzenie i wietrzenie instalacji, a następnie ponowne nagrzewanie.
- Niebezpieczna – ryzyko upadku fragmentów wyłożenia ogniotrwałego, obecność gazów resztkowych, ograniczona widoczność i trudność ewakuacji.
- Ograniczona zasięgiem – dostęp człowieka do wąskich kanałów, przewodów spalinowych czy komór pośrednich jest często niemożliwy.
- Subiektywna – ocena stanu technicznego oparta głównie na doświadczeniu wizualnym inspektora.
W hutnictwie, gdzie każdy przestój pieca przekłada się wprost na wielkość produkcji i koszty stałe, ograniczenia te stały się istotnym motorem rozwoju nowych technik inspekcji. Pojawiły się endoskopy przemysłowe, kamery termowizyjne oraz zdalne pomiary grubościowo-geometryczne, ale dopiero wprowadzenie mobilnych robotów inspekcyjnych pozwoliło połączyć zalety mobilności, wieloczujnikowej diagnostyki i pracy w trudnodostępnych strefach bez bezpośredniej obecności człowieka.
Robot inspekcyjny przeznaczony do pracy w piecu hutniczym musi spełniać wyjątkowo rygorystyczne wymagania. Wysoka temperatura promieniowania cieplnego, resztkowe nagrzanie elementów konstrukcji, pyły metaliczne i żużlowe, a także obecność agresywnych gazów (tlenki siarki, pary wodne, tlenki azotu, CO) wymuszają stosowanie specjalnych materiałów konstrukcyjnych, ekranów termicznych, chłodzenia oraz zabezpieczeń przeciwwybuchowych w określonych strefach. Ponadto liczą się niewielkie gabaryty, zdolność do pokonywania nierówności, krawędzi i stopni, jak również stabilna łączność w środowisku silnych zakłóceń elektromagnetycznych.
Wiele zakładów hutniczych przez lata odkładało wdrożenie rozwiązań robotycznych ze względu na koszty inwestycyjne i brak odpowiednich standardów. Zmieniające się regulacje BHP, rosnąca presja na efektywność energetyczną oraz potrzeba wydłużenia kampanii pieców spowodowały jednak przyspieszenie prac nad dedykowanymi jednostkami inspekcyjnymi, które potrafią zastąpić lub znacząco ograniczyć wejścia ludzi do wnętrza gorących instalacji. Odpowiednio zaprojektowany system robotyczny staje się elementem szerszej strategii monitoringu stanu urządzeń i pozwala przejść od inspekcji sporadycznych do nadzoru półciągłego lub częstego, zorientowanego na predykcyjne utrzymanie ruchu.
Rodzaje robotów inspekcyjnych stosowanych w piecach hutniczych
Roboty inspekcyjne wykorzystywane w piecach hutniczych można podzielić według kilku kryteriów: sposobu poruszania się, poziomu odporności na temperaturę, przeznaczenia technologicznego oraz stopnia autonomii. W praktyce, ze względu na różnorodność konstrukcji pieców, często stosuje się kilka typów jednostek w jednym zakładzie, dostosowanych do specyfiki konkretnych instalacji.
Najliczniejszą grupę stanowią roboty mobilne kołowe lub gąsienicowe. Ich zadaniem jest poruszanie się po dnie pieca, platformach roboczych, kanałach spalinowych oraz korytarzach inspekcyjnych prowadzących do komór piecowych. Konstrukcje te wyposażone są w:
- Napęd gąsienicowy lub kołowo-gąsienicowy o zwiększonej przyczepności na pyłach i żużlach.
- Wzmocnione podwozie odporne na ścieranie oraz mechaniczne uderzenia drobnych fragmentów wyłożenia.
- Osłony termiczne, czasem z układem wymuszonego chłodzenia powietrzem lub cieczą.
- Moduły kamer wizyjnych i termowizyjnych, często z możliwością obrotu i zbliżenia.
- Czujniki dystansu, skanery 3D i dalmierze do mapowania geometrii wnętrza pieca.
Drugą ważną grupą są roboty linowe lub szynowe, poruszające się po prowadnicach zainstalowanych w górnych partiach pieca lub wzdłuż kanałów spalinowych. Ich zastosowanie jest szczególnie przydatne tam, gdzie dno pieca jest niestabilne, zasypane materiałem lub gdzie występuje ryzyko zapadnięcia się podłoża. Roboty te wprowadza się do wnętrza przez specjalnie przygotowane włazy, a sterowanie odbywa się z poziomu pulpitu operatorskiego zlokalizowanego poza strefą zagrożenia. Dzięki sztywnym lub półsztywnym prowadnicom, możliwe jest utrzymanie stałej odległości od powierzchni inspekcyjnej, co poprawia jakość pomiarów grubościowych i wizyjnych.
Coraz większą rolę odgrywają także roboty modułowe przeznaczone do inspekcji wąskich kanałów i przewodów – zarówno spalinowych, jak i doprowadzających powietrze czy gazy procesowe. Są to często niewielkie urządzenia o długości kilkudziesięciu centymetrów, wyposażone w elastyczne segmenty umożliwiające skręcanie w ciasnych łukach. Ich zadaniem jest lokalizowanie niedrożności, osadów, pęknięć i korozji wewnętrznej, które mogą wpływać na rozkład temperatur, opory przepływu oraz ogólną sprawność cieplną pieca. W hutnictwie, gdzie ciągi spalinowe bywają rozległe i skomplikowane, takie jednostki pozwalają uniknąć kosztownych demontaży fragmentów instalacji.
Z punktu widzenia odporności temperaturowej wyróżnić można roboty krótkotrwałej i długotrwałej ekspozycji. Pierwsze z nich są projektowane tak, aby bezpiecznie pracować we wnętrzu jeszcze częściowo gorącego pieca przez ograniczony czas, rzędu kilkunastu do kilkudziesięciu minut. Zastosowanie intensywnego ekranowania cieplnego, odbijających osłon oraz chłodzenia umożliwia przeprowadzenie inspekcji zanim temperatura spadnie do poziomów bezpiecznych dla człowieka. Druga grupa przeznaczona jest do pracy w strefach podwyższonej, ale ustabilizowanej temperatury, w których ryzyko gwałtownych zmian jest mniejsze. W takich przypadkach większy nacisk kładzie się na dokładność pomiarów i stabilność długiej misji niż na ekstremalną odporność cieplną.
Kolejnym podziałem jest rozróżnienie między robotami teleoperowanymi a jednostkami o cechach autonomicznych. W hutnictwie nadal dominują systemy, w których operator steruje robotem ręcznie, obserwując obraz z kamer i korzystając z informacji z czujników odległości oraz temperatury. Pozwala to na elastyczne reagowanie w dynamicznym i często nieprzewidywalnym środowisku. Jednak rozwój algorytmów sztucznej inteligencji oraz uczenia maszynowego umożliwia tworzenie funkcji półautonomicznych, takich jak:
- Automatyczne śledzenie zadanego toru inspekcji we wnętrzu pieca.
- Samodzielne omijanie przeszkód i niebezpiecznych stref.
- Identyfikacja anomalii w obrazach z kamer i danych termicznych w czasie rzeczywistym.
- Tworzenie i aktualizacja cyfrowych map wnętrza instalacji.
W hutnictwie coraz częściej mówi się o koncepcji digital twin pieca, czyli jego cyfrowego bliźniaka. Roboty inspekcyjne pełnią w tym podejściu rolę dostawców danych wysokiej rozdzielczości, na podstawie których tworzone są modele geometrii wyłożenia, rozkładu temperatur oraz stanu elementów konstrukcyjnych. Modele te, aktualizowane po każdej misji inspekcyjnej, wspierają podejmowanie decyzji dotyczących planowania remontów, optymalizacji wsadów oraz warunków pracy pieca.
Istotnym aspektem konstrukcyjnym jest również system łączności. W masywnych, stalowych konstrukcjach pieców i otaczających je urządzeń, klasyczne sieci bezprzewodowe napotykają liczne bariery. Stąd w robotach inspekcyjnych stosuje się często kombinację:
- Łączności przewodowej (światłowód lub kabel hybrydowy) dla transmisji obrazu i zasilania.
- Krótkozasięgowych modułów bezprzewodowych pracujących w wybranych pasmach odpornych na zakłócenia.
- Systemów retranslacji sygnału zainstalowanych w wejściach do pieca i korytarzach technicznych.
Rozwiązania te pozwalają zapewnić stabilną transmisję danych nawet w miejscach o dużym ekranowaniu elektromagnetycznym, w pobliżu dużych prądów i łuków elektrycznych. Długotrwała i niezawodna łączność jest warunkiem koniecznym do efektywnego wykorzystania zdolności diagnostycznych robota, szczególnie wtedy, gdy zbierane są duże strumienie danych z wielu czujników równocześnie.
Zakres zadań inspekcyjnych i integracja z utrzymaniem ruchu
Kluczowym argumentem za wdrażaniem robotów inspekcyjnych w piecach hutniczych jest możliwość znaczącego rozszerzenia zakresu i jakości działań diagnostycznych. Jednostki mobilne wyposażone w zestawy kamer, czujników temperatury, skanery laserowe oraz sondy pomiarowe wykonują szeregi zadań, które wcześniej były możliwe tylko fragmentarycznie albo wymagały długich przygotowań i postoju instalacji. Do najważniejszych typów inspekcji należą:
- Inspekcja wizualna powierzchni wyłożenia ogniotrwałego, ścian komory, sufitów i konstrukcji nośnych. Dzięki kamerom wysokiej rozdzielczości i oświetleniu LED możliwe jest wykrywanie pęknięć, wykruszeń, odspojonych fragmentów cegieł czy nieszczelności w spoinach.
- Pomiar rozkładu temperatur za pomocą kamer termowizyjnych i pirometrów. Analiza map termicznych wnętrza pieca wskazuje strefy przegrzewów, nieszczelności w izolacji oraz miejsca, gdzie żużel lub nagary powodują lokalne zaburzenia przepływu ciepła.
- Mapowanie geometrii wnętrza, w tym pomiary grubości pozostałego wyłożenia ogniotrwałego, deformacji ścian, zawężeń przekrojów kanałów. Skanery 3D i dalmierze optyczne wykorzystywane są do tworzenia chmur punktów, na podstawie których rekonstruuje się pełną geometrię instalacji.
- Kontrola stanu mechanicznego elementów ruchomych, takich jak klapy, przepustnice, kratownice czy prowadnice wsadu. Rejestracja pozycji i luzów pozwala zapobiegać awariom związanym z zakleszczeniami lub niekontrolowanym ruchem elementów.
- Inspekcja kanałów spalinowych i ciągów powietrznych – lokalizacja złogów, osadów, korozji i miejsc zawężenia przekrojów, które zwiększają opory przepływu i mogą prowadzić do nierównomiernego nagrzewania wsadu.
Dane zebrane przez roboty inspekcyjne nie powinny funkcjonować w oderwaniu od szerszego systemu zarządzania utrzymaniem ruchu. W nowoczesnych hutach integruje się je z systemami klasy CMMS lub EAM, gdzie przypisywane są do konkretnych obiektów i zleceń remontowych. Oznacza to, że wyniki inspekcji stają się bezpośrednim wejściem do harmonogramowania prac, określania zakresu remontów oraz planowania zapasów materiałów ogniotrwałych.
Zastosowanie robotów umożliwia przejście z modelu utrzymania reakcyjnego i okresowego do modelu predykcyjnego, w którym:
- Analizowane są trendy zmian geometrii wyłożenia i rozkładu temperatur w funkcji czasu.
- Tworzone są prognozy tempa zużycia elementów pieca na podstawie danych historycznych.
- Określa się optymalny moment wykonania remontu częściowego lub kapitalnego, minimalizując łączny koszt eksploatacji i przestojów.
W hutnictwie, gdzie piece pracują w długich kampaniach, a ich zatrzymanie często wymaga skomplikowanej procedury chłodzenia i ponownego rozruchu, właściwe wyznaczenie terminu remontu ma kluczowe znaczenie. Zbyt wczesny przestój skraca efektywny czas wykorzystania wyłożenia ogniotrwałego, a zbyt późny może doprowadzić do awarii, przepaleń, przebić żużlowych i zniszczenia elementów konstrukcyjnych pieca. Dane z robotów inspekcyjnych, uzupełnione o informacje z czujników stacjonarnych (termopary, czujniki ciśnienia, systemy monitoringu płaszcza pieca), pozwalają budować bardziej wiarygodne modele decyzyjne.
Istotnym aspektem jest również wpływ robotyzacji inspekcji na bezpieczeństwo pracy. Eliminacja potrzeby wchodzenia pracowników do wnętrza pieca, szczególnie we wczesnych fazach chłodzenia, ogranicza narażenie na wysoką temperaturę, upadki, nagłe uwolnienia gazów oraz zawalenia się fragmentów wyłożenia. Z punktu widzenia służb BHP oznacza to zmniejszenie liczby prac wykonywanych w przestrzeniach zamkniętych i szczególnie niebezpiecznych. Wymaga jednak równoczesnego wyszkolenia operatorów robotów oraz aktualizacji procedur awaryjnych, obejmujących m.in. odzyskiwanie jednostki w razie utraty zasilania czy zakleszczenia wewnątrz pieca.
Wraz z intensyfikacją zastosowań robotów inspekcyjnych rośnie znaczenie standaryzacji danych. Hutnicze przedsiębiorstwa dążą do tworzenia jednolitych schematów raportowania, obejmujących formaty plików 3D, standardy zapisu obrazów termicznych oraz opisywania usterek. Pozwala to porównywać wyniki inspekcji w czasie i między różnymi instalacjami, a także łatwiej korzystać z usług firm zewnętrznych świadczących specjalistyczne inspekcje robotyczne. Standaryzacja sprzyja również wdrażaniu zaawansowanej analityki, w tym algorytmów wykrywania anomalii i klasyfikacji uszkodzeń na podstawie dużych zbiorów danych historycznych.
Długofalowo roboty inspekcyjne mogą stać się ogniwem łączącym system sterowania piecem z warstwą analityczną i zarządczą całej huty. Integracja z platformami IIoT umożliwia zbieranie danych z wielu pieców i linii technologicznych, analizowanie zależności między warunkami pracy a tempem zużycia wyłożeń oraz wyznaczanie optymalnych parametrów procesu z punktu widzenia trwałości instalacji. W ten sposób roboty inspekcyjne nie są już postrzegane wyłącznie jako narzędzia pomiarowe, lecz jako element szerszej architektury cyfrowej transformacji przemysłu hutniczego.
Wprowadzenie robotów inspekcyjnych do pieców hutniczych wiąże się także z potrzebą opracowania nowych kompetencji w zespołach inżynierskich. Oprócz klasycznej wiedzy materiałoznawczej, cieplnej i konstrukcyjnej, rośnie znaczenie umiejętności związanych z analizą danych, obsługą narzędzi do modelowania 3D oraz interpretacją wyników termografii i skanowania laserowego. Firmy hutnicze inwestują w szkolenia operatorów, specjalistów ds. diagnostyki oraz inżynierów utrzymania ruchu, którzy potrafią przełożyć dane z misji robotycznych na konkretne działania remontowe i optymalizacyjne. Tylko wówczas potencjał technologii może zostać w pełni wykorzystany.
W wielu zakładach wdrożenie robotów inspekcyjnych w piecach przebiega stopniowo: od prostych inspekcji wizualnych w okresach postojów, przez badania geometrii i temperatur w czasie chłodzenia, aż po inspekcje w warunkach ograniczonego obniżenia temperatury roboczej. Stopniowa rozbudowa funkcji diagnostycznych oraz integracji z systemami zakładowymi pozwala ograniczyć ryzyko techniczne i organizacyjne, jednocześnie budując zaufanie do nowej technologii. W perspektywie kilku kampanii pieców większość hut obserwuje wyraźne korzyści ekonomiczne wynikające ze zmniejszenia liczby nieplanowanych przestojów, lepszego planowania remontów oraz podniesienia bezpieczeństwa załogi.