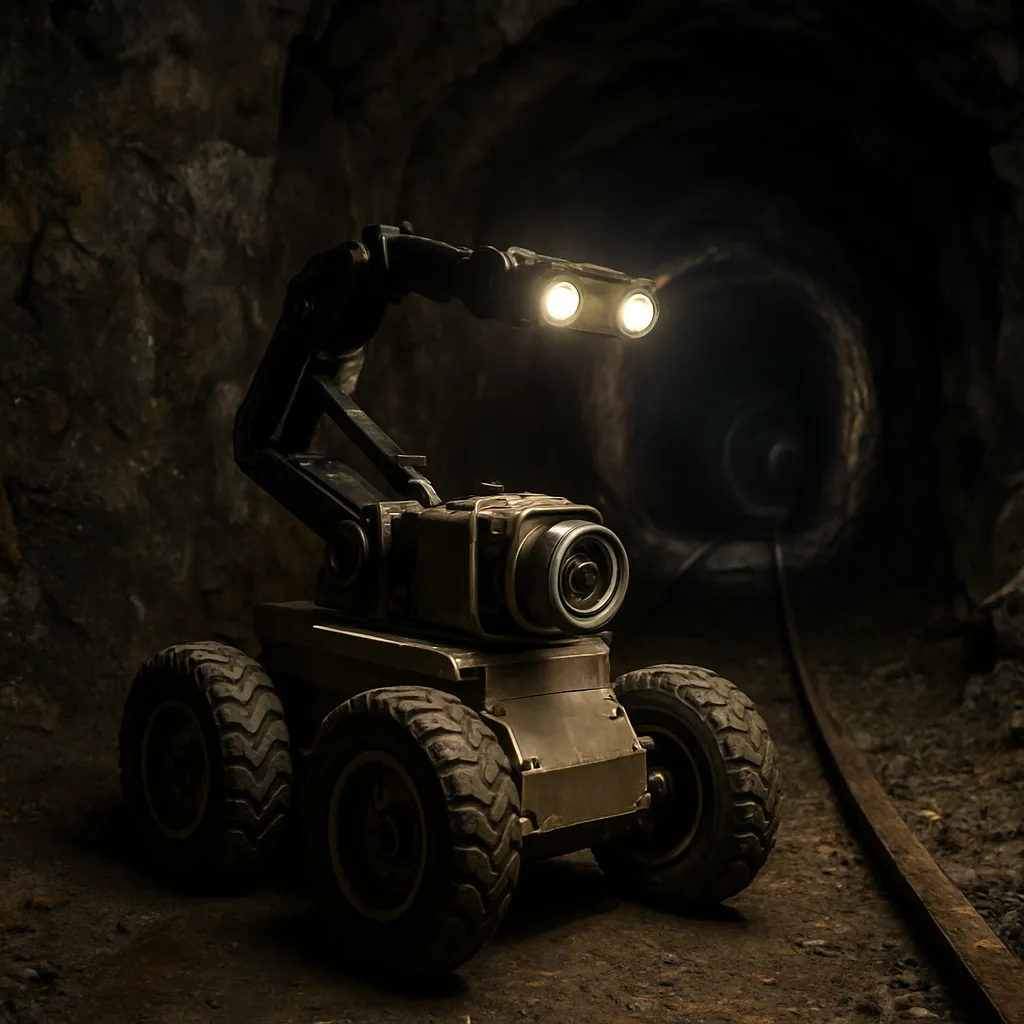
Rozwój technologii robotycznych coraz silniej wpływa na przemysł wydobywczy, a jednym z najbardziej wymagających obszarów ich zastosowania są szyby kopalniane. Głębokość, wilgotność, wysokie ciśnienie, obecność gazów i ograniczony dostęp dla ludzi czynią z szybów środowisko skrajnie niebezpieczne, ale jednocześnie kluczowe z punktu widzenia bezpieczeństwa całego zakładu górniczego. Roboty inspekcyjne w szybach wydobywczych stają się odpowiedzią na potrzebę regularnej, dokładnej kontroli infrastruktury, przy jednoczesnym ograniczeniu ryzyka dla personelu. Automatyzacja procesów diagnostycznych, zastosowanie zdalnego sterowania i autonomicznych algorytmów nawigacji oraz integracja z systemami monitoringu kopalni stopniowo zmieniają sposób planowania eksploatacji złóż, modernizacji szybów i reagowania na awarie.
Charakterystyka szybów wydobywczych jako środowiska pracy dla robotów
Szyby wydobywcze pełnią centralną rolę w funkcjonowaniu kopalni głębinowych. To przez nie odbywa się transport ludzi, urobku, materiałów, maszyn, a także wymiana powietrza między podziemnymi wyrobiskami a powierzchnią. Współczesne szyby mogą osiągać głębokość od kilkuset do nawet ponad dwóch tysięcy metrów, co generuje szczególnie trudne warunki dla urządzeń technicznych. Pionowa lub pionowo-pochyła geometria szybu, obecność wielotonowych skipów i klatek, prowadnic, instalacji elektrycznych, rurociągów oraz systemów odwadniających tworzą gęstą infrastrukturę o ograniczonej przestrzeni manewrowej. W takich realiach projektowanie robotów inspekcyjnych wymaga uwzględnienia zarówno wymogów wytrzymałościowych, jak i rygorystycznych norm bezpieczeństwa górniczego.
Najważniejszym wyzwaniem dla systemów robotycznych jest odporność na warunki środowiskowe. Głębokość szybu wiąże się z istotnymi różnicami ciśnienia i temperatury między poziomami, a także z ryzykiem występowania agresywnych chemicznie wód kopalnianych. W wielu kopalniach występuje zawilgocenie konstrukcji obudowy, korozja elementów stalowych oraz łuszczenie się betonu i skał, co zwiększa zapylenie i wymusza częste czyszczenie sensorów optycznych. Aby zapewnić wiarygodne dane pomiarowe, roboty muszą być odpowiednio uszczelnione, a ich komponenty elektroniczne zabezpieczone przed kondensacją wilgoci oraz nagłymi zmianami temperatury. Powszechnie stosuje się obudowy o wysokim stopniu ochrony IP, a także systemy aktywnej kontroli temperatury w obrębie najwrażliwszych modułów.
Istotnym czynnikiem jest także obecność gazów, szczególnie w kopalniach węgla kamiennego i rud siarczkowych. Atmosfera wyrobisk może zawierać metan, siarkowodór oraz inne substancje palne lub toksyczne. Roboty inspekcyjne przeznaczone do takich środowisk muszą spełniać wymagania przeciwwybuchowe, co oznacza stosowanie specjalnych obudów, zabezpieczeń iskrobezpiecznych oraz certyfikowanych zespołów zasilania i komunikacji. Każda iskra, przegrzewający się element czy nieszczelność układu elektrycznego może stanowić potencjalne źródło zapłonu, dlatego konstrukcja robotów wymaga ścisłej współpracy konstruktorów z ekspertami od bezpieczeństwa przeciwwybuchowego.
Ograniczona przestrzeń i ruch innych urządzeń to kolejne ograniczenie. Szyby nie są wyłączane z ruchu na potrzeby inspekcji częściej niż to konieczne, ponieważ przestoje transportu oznaczają poważne ograniczenia wydobycia. Roboty inspekcyjne muszą więc być projektowane tak, aby mogły pracować w określonych oknach czasowych, np. między kursami skipów, lub współistnieć z nimi dzięki precyzyjnej koordynacji. Rozwiązania te obejmują zarówno integrację z systemem sygnalizacji szybowej, jak i zastosowanie redundantnych czujników odległości, systemów wykrywania kolizji oraz mechanizmów awaryjnego zatrzymania. Ten poziom integracji wymaga od robotów nie tylko odporności mechanicznej, ale i wysokiego poziomu autonomii w reagowaniu na zmieniające się otoczenie.
Nie można pominąć także kwestii zasięgu radiowego i łączności. Ściany szybu oraz metalowe elementy zabudowy silnie tłumią fale elektromagnetyczne, dlatego standardowa komunikacja bezprzewodowa bywa niewystarczająca. Stosuje się różne strategie zapewnienia niezawodnej transmisji danych: przewodowe pępowiny zintegrowane z liną nośną, światłowody zbrojone, systemy powtarzników umieszczonych co kilkadziesiąt lub kilkaset metrów, a także hybrydowe układy radiowo-przewodowe. Stabilna komunikacja jest kluczowa, gdyż umożliwia zdalne sterowanie, transmisję obrazu wideo w czasie rzeczywistym oraz natychmiastowe alarmowanie o nieprawidłowościach.
Typy robotów inspekcyjnych stosowanych w szybach wydobywczych
Rodzina robotów inspekcyjnych przeznaczonych do pracy w szybach wydobywczych jest zróżnicowana zarówno pod względem konstrukcyjnym, jak i funkcjonalnym. Dobór konkretnego typu robota zależy od średnicy i głębokości szybu, rodzaju obudowy, obecności urządzeń transportowych, a także od charakteru zagrożeń naturalnych w danej kopalni. Zwykle wyróżnia się kilka głównych kategorii: roboty linowe, roboty jezdne poruszające się po prowadnicach lub specjalnych szynach, roboty latające oraz hybrydowe platformy inspekcyjne. Każda grupa posiada inne zalety, ograniczenia i typowe zakresy zastosowań.
Roboty linowe są jednymi z najczęściej stosowanych w głębokich szybach o znacznej długości. Ich konstrukcja obejmuje platformę nośną wyposażoną w zestaw czujników, kamer, oświetlenie oraz ewentualne narzędzia do prostych prac serwisowych. Platforma opuszczana jest do szybu za pomocą liny stalowej lub syntetycznej, która spełnia funkcję zarówno nośną, jak i energetyczno-komunikacyjną. W przewodzie zespolonym prowadzącym do robota mogą znajdować się przewody zasilające, światłowody oraz linie transmisji danych. Tego typu systemy pozwalają na precyzyjne zatrzymywanie robota na określonych głębokościach, obrót platformy wokół własnej osi oraz precyzyjne skanowanie ścian szybu w wysokiej rozdzielczości. Istotną zaletą rozwiązania linowego jest prostota mechaniczna robota przy jednoczesnym przeniesieniu skomplikowanych elementów napędowych na powierzchnię.
Ważną kategorią są roboty jezdne, projektowane z myślą o poruszaniu się po istniejących elementach konstrukcyjnych szybu, takich jak prowadnice drewniane, stalowe lub linowe, a także specjalnie zamontowane szyny inspekcyjne. Konstrukcja takich robotów obejmuje układy jezdne dostosowane do profilu prowadnic: rolki, wózki z dociskiem sprężynowym, gąsienice lub koła z aktywną regulacją rozstawu. Dzięki temu robot może pokonywać znaczne odcinki szybu, zatrzymywać się w wybranych miejscach, wykonywać skany 3D, pomiary geometrii prowadnic czy kontrolę zużycia lin nośnych. Roboty jezdne często wyposażone są w modułowe systemy pomiarowe, które można dostoszać do konkretnej misji – od zaawansowanych kamer wizyjnych po głowice ultradźwiękowe i skanery laserowe.
Coraz większe zainteresowanie wzbudzają roboty latające, przede wszystkim w postaci dronów przystosowanych do pracy w warunkach ograniczonej przestrzeni i słabego oświetlenia. Ich główną zaletą jest możliwość swobodnego manewrowania w szybie bez fizycznego kontaktu z jego obudową, co zmniejsza ryzyko uszkodzeń konstrukcji. Drony inspekcyjne wyposażane są w systemy stabilizacji lotu oparte na fuzji wielu czujników: inercyjnych, optycznych, lidarowych i ultradźwiękowych. Umożliwia to utrzymanie stabilnej pozycji nawet przy zakłóceniach magnetycznych oraz braku sygnału GPS. W szybach szczególnie istotne jest precyzyjne pozycjonowanie drona względem ścian, ponieważ wąska geometria i liczne przeszkody wymagają bardzo szybkiego reagowania układu sterowania. Drony są jednak wrażliwe na ruch powietrza wywołany wentylacją szybu i ruchem skipów, dlatego ich zastosowanie wymaga dobrze zaplanowanej procedury operacyjnej.
Hybrydowe platformy inspekcyjne łączą cechy wspomnianych wcześniej rozwiązań. Przykładem może być robot podwieszany do liny, który posiada własny napęd jezdny pozwalający na przemieszczanie się po prowadnicy lub po obudowie szybu w poziomie. Innym przykładem są zrobotyzowane klatki inspekcyjne, w których zamiast tradycyjnej kabiny dla ludzi montuje się zestaw sensorów, manipulatorów i kamer, a całość jest opuszczana do szybu z użyciem standardowego systemu wyciągowego. Takie rozwiązania umożliwiają wykorzystanie istniejącej infrastruktury transportowej, co upraszcza integrację z systemem kopalni. Hybrydowe platformy bywają też przystosowane do realizacji zadań naprawczych, takich jak wypełnianie ubytków obudowy, punktowe natryski betonu czy nanoszenie powłok antykorozyjnych.
Różnorodność konstrukcji robotów inspekcyjnych przekłada się na elastyczność ich stosowania. W niewielkich, płytkich szybach pomocniczych wystarczają często proste roboty linowe z podstawową kamerą i oświetleniem LED. W szybach głównych dużych kopalń potrzebne są natomiast systemy bogate w zaawansowaną aparaturę pomiarową, zdolne do długotrwałej pracy, współpracy z systemami zasilania awaryjnego oraz odporne na wielokrotne cykle opuszczania i podnoszenia. Niezależnie od typu, dąży się do możliwie wysokiej niezawodności oraz minimalizacji przestojów konserwacyjnych, ponieważ każda awaria robota w szybie może oznaczać konieczność prowadzenia skomplikowanej akcji ratowniczej z wykorzystaniem tradycyjnych metod górniczych.
Systemy sensoryczne i metody pozyskiwania danych w szybach
Roboty inspekcyjne w szybach wydobywczych pełnią przede wszystkim funkcję nośnika zaawansowanych systemów sensorycznych. Ich zadaniem jest pozyskiwanie wysokiej jakości danych o stanie konstrukcji, warunkach środowiskowych oraz pracy urządzeń mechanicznych. Dobór czujników jest ściśle powiązany z celem inspekcji: może to być ocena obudowy szybu, pomiar odchylenia od pionu, kontrola prowadnic, weryfikacja stanu lin wyciągowych, a także monitorowanie składu powietrza i obecności gazów niebezpiecznych. Kluczową rolę odgrywa przy tym integracja różnorodnych technologii pomiarowych w jeden spójny system, który umożliwia analizę danych w czasie rzeczywistym lub po zakończeniu misji robota.
Podstawowym elementem wyposażenia są kamery wizyjne o wysokiej czułości na światło i szerokim zakresie dynamicznym. W szybach panuje bardzo ograniczone oświetlenie naturalne, dlatego konieczne jest użycie własnego źródła światła, zwykle w postaci zestawów diod LED. Kamery rejestrują zarówno obraz ogólny, pozwalający ocenić stan obudowy, jak i zbliżenia wybranych fragmentów, takich jak zakotwienia, spoiny czy miejsca napraw. Coraz większe zastosowanie znajdują kamery stereoskopowe oraz systemy wizyjne 3D, umożliwiające rekonstrukcję przestrzennego modelu szybu. Dane te są następnie wykorzystywane do wykrywania deformacji, ubytków betonu, spękań skał oraz korozji elementów stalowych. Oprogramowanie oparte na algorytmach uczenia maszynowego wspiera automatyczną detekcję uszkodzeń, co przyspiesza analizę i redukuje subiektywność oceny.
Równolegle stosuje się techniki skanowania laserowego i lidarowego. Skanery emitują wiązkę światła o określonej długości fali i mierzą czas powrotu sygnału odbitego od powierzchni szybu. Dzięki temu możliwe jest tworzenie bardzo dokładnych chmur punktów reprezentujących geometrię obudowy oraz wszystkich elementów zabudowy szybu. Skanowanie powtarzane regularnie w określonych odstępach czasu pozwala porównywać kolejne modele 3D i identyfikować zmiany: osiadanie, przemieszczenia, deformacje, a nawet niewielkie rozwarcia spękań. Tego typu dane są nieocenione dla działów geomechaniki i działów utrzymania ruchu, które na ich podstawie podejmują decyzje dotyczące konieczności wzmocnienia czy modernizacji szybu.
Bardzo ważną grupą czujników są sensory akustyczne i ultradźwiękowe. Pozwalają one na ocenę stanu materiałów, z których wykonano obudowę szybu oraz elementy konstrukcyjne. Ultradźwiękowe głowice pomiarowe mogą być stosowane do nieniszczącej kontroli grubości elementów stalowych, wykrywania korozji podpowierzchniowej, pęknięć oraz rozwarstwień. W przypadku obudowy betonowej metody akustyczne wspomagają identyfikację pustek, odspojeń i obszarów o obniżonej przyczepności do górotworu. Często łączy się pomiary ultradźwiękowe z wibracyjnymi, analizując częstotliwości własne konstrukcji szybu. Zmiany w charakterystykach drgań mogą świadczyć o osłabieniu elementów lub zmianie warunków górniczo-geologicznych.
Kluczowe dla bezpieczeństwa jest także monitorowanie atmosfery w szybie. Roboty inspekcyjne są wyposażane w zestawy czujników gazów, takich jak metan, tlen, tlenek węgla, dwutlenek węgla oraz inne substancje toksyczne. Analizowane są również parametry klimatyczne: temperatura, wilgotność względna, prędkość przepływu powietrza. Dane te pozwalają zweryfikować skuteczność systemów wentylacji i odmetanowania oraz w porę wykrywać potencjalne zagrożenia wybuchem lub zatruciem. Szczególnie ważne jest to w szybach, które nie są intensywnie użytkowane transportowo, a więc mogą być mniej przewietrzane. Dzięki regularnym inspekcjom robotycznym możliwe jest wykrywanie nieprawidłowości, zanim pojawią się one w głównych systemach pomiarowych kopalni.
Nie można pominąć roli sensorów pozycjonujących i nawigacyjnych. W warunkach podziemnych systemy satelitarne są niedostępne, dlatego roboty polegają na inercyjnych jednostkach pomiarowych, enkoderach, żyroskopach i akcelerometrach, a także systemach referencyjnych opartych na znacznikach optycznych lub magnetycznych rozmieszczonych w szybie. Precyzyjne określenie położenia robota jest niezbędne zarówno dla powtarzalności pomiarów, jak i dla bezpieczeństwa jego ruchu. W przypadku robotów linowych pozycja jest określana na podstawie długości liny i kątowego położenia bębna, wspieranego dodatkowo pomiarami laserowymi odległości. W robotach jezdnych stosuje się z kolei enkodery na kołach oraz systemy wizyjne śledzące charakterystyczne punkty na obudowie szybu.
Zaawansowane systemy sensoryczne generują ogromne ilości danych, których analiza wymaga wydajnego zaplecza informatycznego. Część obliczeń realizowana jest już na pokładzie robota – szczególnie filtracja szumów, kompresja obrazu, wstępna segmentacja czy detekcja anomalii. Pozostałe dane są przesyłane do centrum dyspozytorskiego lub do chmury obliczeniowej, gdzie poddawane są szczegółowej analizie. Coraz częściej wykorzystuje się techniki sztucznej inteligencji do rozpoznawania wzorców uszkodzeń, prognozowania tempa degradacji obudowy czy klasyfikacji stanu technicznego poszczególnych elementów. Dzięki temu roboty inspekcyjne stają się nie tylko narzędziem pomiarowym, ale również integralną częścią systemu predykcyjnego utrzymania ruchu w kopalni.
Bezpieczeństwo, procedury operacyjne i integracja z systemem kopalni
Wprowadzenie robotów inspekcyjnych do szybu wydobywczego wymaga precyzyjnego zaplanowania procedur operacyjnych oraz pełnej integracji z istniejącymi systemami bezpieczeństwa kopalni. Szyb stanowi newralgiczny element infrastruktury, a jakiekolwiek zakłócenie jego pracy może mieć poważne konsekwencje dla ewakuacji załogi, transportu urobku i funkcjonowania wentylacji. Dlatego każdy etap misji robota – od przygotowania, poprzez opuszczanie, realizację pomiarów, aż po wyciąganie na powierzchnię – musi być objęty odpowiednimi instrukcjami oraz systemami zabezpieczeń. Robot nie może stać się przeszkodą dla tradycyjnych urządzeń szybowych, ani w żaden sposób ingerować w ich niezawodność.
Podstawową zasadą jest ścisła koordynacja pracy robota z ruchem wyciągowym. W wielu przypadkach inspekcja odbywa się w czasie planowanych przerw w transporcie ludzi i materiałów, np. podczas remontów, postoju weekendowego lub w nocnych oknach serwisowych. System sterowania wyciągiem musi posiadać informacje o aktualnej pozycji robota, aby zapobiec przypadkowemu uruchomieniu ruchu skipu lub klatki w czasie, gdy robot znajduje się w torze jazdy. Stosuje się blokady między systemem sterowania robotem a urządzeniami wyciągowymi, które uniemożliwiają jednoczesne wykonywanie sprzecznych operacji. W niektórych rozwiązaniach robot staje się integralną częścią systemu sygnalizacji szybowej, komunikując swój status do dyspozytorni w sposób równoległy do standardowych sygnałów ruchu wyciągu.
Bezpieczeństwo dotyczy również samej konstrukcji robota. Musi ona uwzględniać możliwość awaryjnego zatrzymania, samoczynnego zabezpieczenia przed upadkiem oraz odzyskania robota w przypadku utraty zasilania lub łączności. W robotach linowych stosuje się dodatkowe zabezpieczenia mechaniczne, np. hamulce aktywowane w razie nagłego przyspieszenia, oraz systemy podwójnych lin nośnych. W robotach jezdnych na prowadnicach wprowadza się mechanizmy chwytakowe reagujące na nadmierne przyspieszenia pionowe, przeciwdziałając niekontrolowanemu zjazdowi. Drony inspekcyjne wyposaża się w funkcje awaryjnego lądowania lub zawisu w bezpiecznym obszarze szybu, o ile pozwala na to geometria wyrobiska.
Istotnym aspektem jest przygotowanie personelu obsługującego roboty. Choć urządzenia te mają ograniczać konieczność wchodzenia ludzi do szybu, wymagają zespołu operatorów, inżynierów i analityków danych. Operatorzy odpowiedzialni są za planowanie misji, nadzór nad przebiegiem inspekcji i reagowanie na nieprzewidziane sytuacje. Muszą znać nie tylko zasady sterowania robotem, ale również regulaminy ruchu zakładu górniczego oraz procedury BHP. Inżynierowie odpowiedzialni za utrzymanie techniczne robotów dbają o ich stan mechaniczny, kalibrację sensorów i zgodność z wymaganiami przeciwwybuchowymi. Analitycy danych interpretują wyniki pomiarów, współpracując z działami geomechaniki, wentylacji i utrzymania ruchu w celu formułowania zaleceń eksploatacyjnych.
Integracja robotów inspekcyjnych z cyfrową infrastrukturą kopalni stanowi ważny krok w kierunku koncepcji przemysłu 4.0 w górnictwie. Dane pozyskiwane podczas inspekcji mogą być automatycznie włączane do systemów zarządzania majątkiem technicznym, modeli geomechanicznych oraz platform wizualizacji 3D. Dzięki temu możliwe staje się tworzenie spójnego, cyfrowego odwzorowania szybu, które ułatwia planowanie modernizacji, analizę ryzyka oraz szkolenie personelu w wirtualnej rzeczywistości. W połączeniu z systemami monitoringu online, takimi jak czujniki odkształceń obudowy czy stacjonarne stacje pomiaru gazów, roboty inspekcyjne dostarczają brakującej warstwy informacji o trudno dostępnych fragmentach infrastruktury.
Znaczącym wyzwaniem jest jednak zarządzanie cyklem życia robotów w wymagającym środowisku. Szyby wydobywcze narażają urządzenia na stałe drgania, wilgoć, zmiany temperatury i zanieczyszczenia. Planowanie konserwacji robotów musi uwzględniać zarówno harmonogramy inspekcji, jak i czasy niezbędne na przeglądy, wymianę zużytych elementów oraz kalibrację sensorów. W wielu zakładach wprowadza się podejście oparte na analizie rzeczywistego stanu urządzeń, wykorzystując funkcje autodiagnostyki wbudowane w roboty. Pozwala to wydłużyć okresy między przeglądami bez zwiększania ryzyka awarii. Jednocześnie rośnie znaczenie standardów wymienności modułów – projektuje się roboty w sposób modułowy, aby możliwa była szybka wymiana uszkodzonych komponentów bez konieczności długotrwałych napraw warsztatowych.
Roboty inspekcyjne w szybach wydobywczych zmieniają również sposób postrzegania bezpieczeństwa pracy w przemyśle wydobywczym. Zastępując tradycyjne, ryzykowne wejścia ludzi do szybów, umożliwiają ograniczenie ekspozycji załogi na zagrożenia związane z upadkiem z wysokości, kontakt z gazami niebezpiecznymi czy niespodziewanymi obrywami skał. Inspekcje, które wcześniej były wykonywane sporadycznie z powodu trudności organizacyjnych, mogą być teraz prowadzone częściej i z większą dokładnością. Systematyczne gromadzenie danych historycznych o stanie szybu pozwala budować modele długoterminowego zachowania się konstrukcji, co stanowi fundament dla podejścia opartego na prewencji, a nie jedynie reakcji na awarie. W konsekwencji roboty inspekcyjne stają się nie tylko narzędziem technicznym, ale również elementem strategicznej transformacji całego sektora wydobywczego.