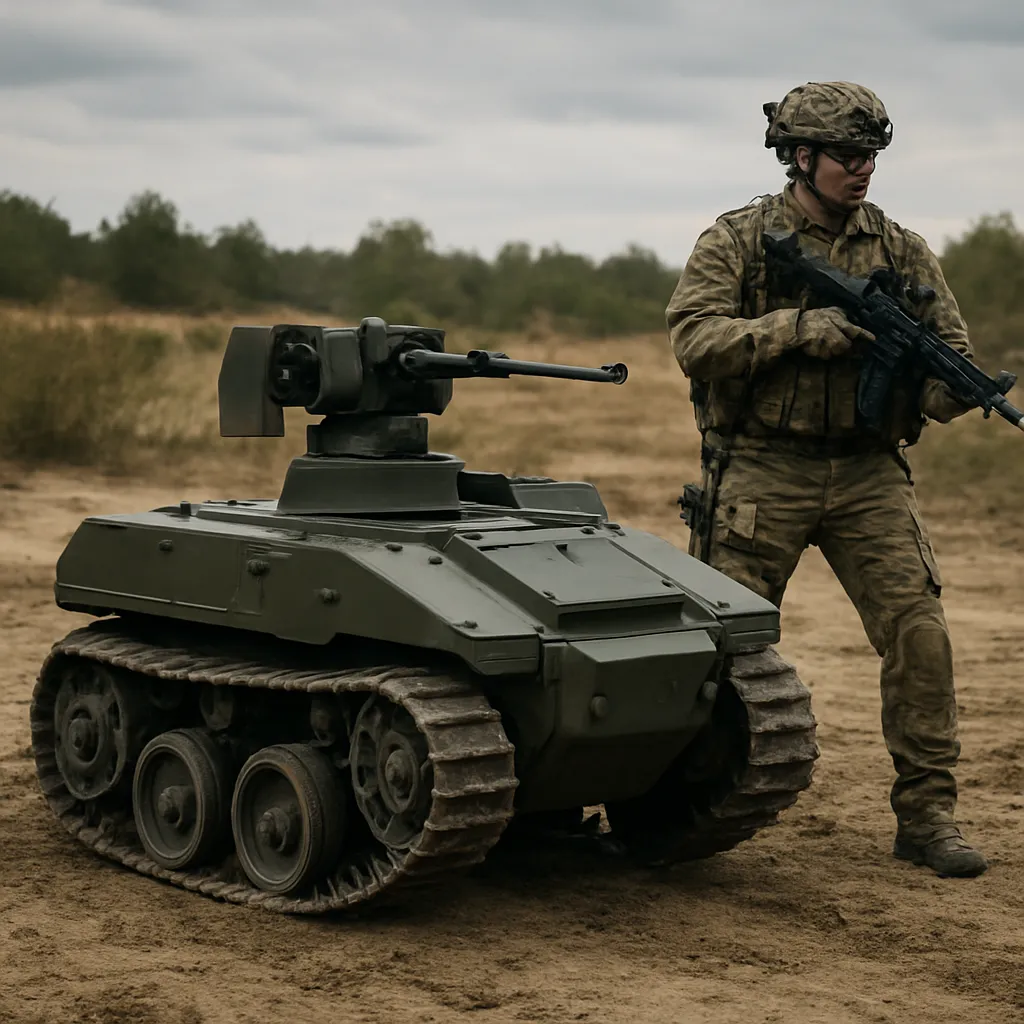
Dynamiczny rozwój technologii wojskowych sprawia, że roboty naziemne stają się jednym z kluczowych narzędzi we współczesnych misjach rozpoznawczych. Ich zastosowanie pozwala ograniczyć ryzyko dla żołnierzy, zwiększyć precyzję zbierania danych oraz prowadzić operacje w środowiskach, które są zbyt niebezpieczne lub trudno dostępne dla człowieka. Przemysł zbrojeniowy intensywnie inwestuje w opracowywanie nowych platform bezzałogowych, łączących wysoką mobilność, zaawansowaną sensorykę i integrację z sieciami dowodzenia. Dla sił zbrojnych oznacza to przejście od tradycyjnego modelu rozpoznania, opartego na ludziach i klasycznych pojazdach, do systemów, w których bezzałogowe roboty pełnią rolę pierwszej linii obserwacji pola walki oraz infrastruktury krytycznej.
Ewolucja robotów naziemnych w rozpoznaniu wojskowym
Początki stosowania robotów naziemnych w działaniach rozpoznawczych sięgają projektów inżynieryjnych oraz saperskich, które miały na celu przede wszystkim zdalne rozbrajanie min i ładunków wybuchowych. W pierwszym okresie były to konstrukcje stosunkowo proste: sterowane przewodowo, o ograniczonym zasięgu, często zbudowane na bazie komercyjnie dostępnych platform. Ich główną zaletą było fizyczne oddzielenie żołnierza od niebezpiecznego obiektu, co już wtedy znacząco redukowało straty osobowe.
Wraz z rozwojem cyfrowych systemów łączności i miniaturyzacją komponentów elektronicznych roboty zaczęły zyskiwać bardziej zaawansowane funkcje. Pojawiły się pierwsze modułowe platformy, które można było wyposażać w różne zestawy czujników: kamery dzienne i noktowizyjne, dalmierze laserowe, czujniki promieniowania, a także manipulatory o zwiększonej precyzji. Jednocześnie zwiększeniu ulegał ich zasięg operacyjny, zarówno pod względem odległości od operatora, jak i czasu pracy na zasilaniu akumulatorowym.
Kolejnym etapem rozwoju było przejście od prostego zdalnego sterowania do rozwiązań określanych jako teleoperacja wspomagana. Wprowadzono zaawansowane interfejsy operatorskie, które wyświetlały dane z wielu czujników jednocześnie, ułatwiając żołnierzowi orientację w sytuacji taktycznej. W tym okresie zaczęto również integrować roboty z systemami dowodzenia i łączności pola walki, umożliwiając przesyłanie obrazu i danych rozpoznawczych nie tylko do pojedynczego operatora, lecz także do wyższych szczebli dowodzenia.
Rozpoznanie zaczęto traktować jako funkcję wielowymiarową: roboty naziemne stały się nie tylko narzędziem do wizualnej oceny otoczenia, ale również platformą pomiarową służącą do analizy skażeń chemicznych, biologicznych i radiologicznych, rozpoznania inżynieryjnego (nośność gruntu, przeszkody terenowe) oraz oceny uszkodzeń infrastruktury. Stopniowo dochodziło do specjalizacji konstrukcji – pojawiły się lekkie roboty przenośne dla pododdziałów piechoty, cięższe systemy gąsienicowe dla saperów, a także hybrydowe konstrukcje łączące cechy pojazdów rozpoznawczych i bojowych.
Przemysł zbrojeniowy, reagując na doświadczenia z konfliktów asymetrycznych i działań w środowisku zurbanizowanym, zaczął inwestować w zwiększenie odporności robotów na warunki pola walki. Wprowadzono odporne na odłamki i fale uderzeniowe kadłuby, wzmocnione zawieszenia i układy napędowe, a także redundantne systemy łączności, zmniejszające ryzyko utraty kontroli nad maszyną w warunkach zakłóceń elektromagnetycznych. Te ulepszenia znacząco podniosły przeżywalność robotów oraz wartość taktyczną zebranych przez nie informacji.
Równocześnie trwał proces integracji robotów naziemnych z innymi domenami działań. Współpraca z dronami powietrznymi i systemami satelitarnymi umożliwiła tworzenie pełniejszego obrazu sytuacji na polu walki. Robot naziemny, operujący na poziomie taktycznym, mógł potwierdzać lub uzupełniać dane z rozpoznania lotniczego, weryfikować obecność zagrożeń w budynkach czy podziemnych korytarzach, a także prowadzić obserwację ukrytą, wykorzystując osłonę terenu.
Obecnie roboty naziemne funkcjonują jako istotny element szerszej koncepcji działań wielodomenowych, w których integruje się informacje z różnych źródeł, aby zapewnić dowódcom przewagę informacyjną. Ewolucja ta prowadzi od pojedynczych, izolowanych systemów do sieci współpracujących platform, w których robot nie jest już tylko narzędziem operatora, ale komponentem rozproszonego systemu rozpoznania i walki elektronicznej.
Kluczowe technologie i funkcje robotów naziemnych w misjach rozpoznawczych
Współczesne roboty naziemne wykorzystywane w misjach rozpoznawczych są w istocie złożonymi systemami mechatronicznymi, w których integruje się rozwiązania z zakresu mechaniki, elektroniki, informatyki oraz komunikacji. Ich skuteczność na polu walki zależy od odpowiednio dobranej kombinacji podsystemów, dopasowanych do charakteru misji oraz specyfiki teatru działań.
Systemy mobilności i konstrukcja kadłuba
Podstawowym elementem konstrukcji jest układ jezdny, determinujący zdolność robota do poruszania się w zróżnicowanym terenie. W misjach rozpoznawczych stosuje się zarówno lekkie platformy kołowe, charakteryzujące się wysoką prędkością i mobilnością w terenie miejskim, jak i gąsienicowe systemy o zwiększonej zdolności pokonywania przeszkód. W ostatnich latach coraz częściej wykorzystuje się konstrukcje hybrydowe, łączące zalety obu podejść, a także rozwiązania inspirowane anatomią zwierząt, umożliwiające chodzenie po schodach czy przemieszczanie się po rumowiskach.
Kadłub robota musi być odporny na uderzenia mechaniczne, wstrząsy, pył, wilgoć oraz skrajne temperatury. W zastosowaniach wojskowych szczególnie istotna jest częściowa odporność balistyczna, pozwalająca przetrwać ostrzał z broni małokalibrowej czy odłamki. Jednocześnie konstrukcja powinna pozostawać możliwie lekka, by nie ograniczać mobilności i czasu pracy na akumulatorach. W tym celu stosuje się zaawansowane stopy metali, kompozyty oraz rozwiązania modułowe, umożliwiające szybką wymianę uszkodzonych elementów.
Zaawansowana sensoryka
Najważniejszym zasobem, jaki robot naziemny dostarcza wojsku, jest informacja. Dlatego kluczową rolę odgrywają czujniki odpowiedzialne za akwizycję danych. W systemach rozpoznawczych standardem stały się kamery dzienne o wysokiej rozdzielczości, kamery termowizyjne oraz czujniki światła szczątkowego, pozwalające działać w nocy bez emitowania widocznego oświetlenia. Obraz może być stabilizowany i obrabiany w czasie rzeczywistym, co ułatwia identyfikację celów oraz analizę ruchu.
Rozpoznanie optyczne uzupełniają inne rodzaje sensoryki: dalmierze laserowe do precyzyjnego określania odległości, radary krótkiego zasięgu do detekcji przeszkód, a także czujniki akustyczne i sejsmiczne, pozwalające wykrywać źródła dźwięku lub drgań. W misjach związanych z bronią masowego rażenia niezwykle istotne są czujniki skażeń chemicznych i radiologicznych, które umożliwiają szybkie określenie poziomu zagrożenia bez narażania personelu.
Znaczącym obszarem rozwoju jest integracja sensorów LIDAR i systemów wizyjnych wykorzystujących algorytmy widzenia maszynowego. Pozwalają one na tworzenie trójwymiarowych modeli otoczenia, które wykorzystywane są zarówno do nawigacji, jak i do analiz inżynieryjnych, takich jak identyfikacja potencjalnych miejsc zasadzek, przeszkód terenowych czy słabych punktów infrastruktury przeciwnika.
Łączność i integracja z systemami dowodzenia
Skuteczne wykorzystanie robota w misji rozpoznawczej wymaga niezawodnej łączności pomiędzy platformą a operatorem oraz siecią dowodzenia. Przemysł zbrojeniowy rozwija rozwiązania oparte na radiowych kanałach szerokopasmowych, sieciach mesh, a także na wykorzystaniu retranslacji sygnału przez inne platformy, w tym bezzałogowe statki powietrzne. W warunkach prowadzenia walki radioelektronicznej kluczowe jest stosowanie szyfrowania, odporności na zakłócenia oraz możliwości dynamicznej zmiany częstotliwości pracy systemu komunikacyjnego.
Nowoczesne roboty naziemne są włączane do szerszej architektury systemów C4ISR, umożliwiającej wymianę informacji w czasie rzeczywistym. Dane z czujników mogą być przekazywane nie tylko do operatora, ale także do analityków i dowódców na wyższych szczeblach. W ten sposób robot staje się przedłużeniem sieci rozpoznawczej, a nie samodzielnym, odizolowanym narzędziem. Integracja z cyfrowymi mapami, bazami danych i systemami analiz predykcyjnych pozwala na automatyczne oznaczanie wykrytych obiektów, ocenę ich znaczenia oraz priorytetyzację celów rozpoznania.
Autonomia i sztuczna inteligencja
Ostatnie lata przyniosły przełom w zakresie autonomii działania robotów naziemnych. Dzięki zastosowaniu algorytmów uczenia maszynowego i planowania ruchu możliwe stało się częściowe lub całkowite odciążenie operatora od zadań niskopoziomowych, takich jak sterowanie napędem czy omijanie przeszkód. Roboty mogą samodzielnie podążać wyznaczoną trasą, korygować ją w trakcie misji, a nawet reagować na niespodziewane zagrożenia, takie jak pojawienie się przeszkód, ostrzału czy zmiana ukształtowania terenu.
Autonomia obejmuje także zdolność do samodzielnej analizy danych. Algorytmy rozpoznawania obrazów pozwalają na detekcję sylwetek ludzi, pojazdów, instalacji wojskowych czy improwizowanych ładunków wybuchowych. Umożliwia to wstępne filtrowanie i klasyfikowanie informacji, dzięki czemu do operatora i dowództwa trafiają dane już w pewnym stopniu przetworzone. W przyszłości rozwijane będą systemy, które nie tylko wykrywają obiekty, ale także oceniają ich znaczenie taktyczne i proponują możliwe reakcje.
Stopień autonomii jest jednak przedmiotem intensywnej debaty, zarówno technicznej, jak i etycznej. W misjach rozpoznawczych dąży się do tego, aby decyzje o znaczeniu wojskowym – na przykład identyfikacja obiektu jako celu – były nadzorowane przez człowieka. Dlatego wprowadzane są rozwiązania typu człowiek w pętli, w których system automatyczny wspiera proces rozpoznania, ale nie podejmuje ostatecznych decyzji samodzielnie.
Bezpieczeństwo cybernetyczne
Wraz ze wzrostem złożoności systemów rośnie znaczenie bezpieczeństwa cybernetycznego. Roboty naziemne, jako elementy sieciocentrycznego pola walki, są potencjalnym celem ataków hakerskich i zakłóceń. Przejęcie kontroli nad platformą rozpoznawczą przez przeciwnika mogłoby mieć poważne skutki, począwszy od ujawnienia pozycji własnych wojsk, aż po wykorzystanie robota jako narzędzia dywersji.
Przemysł zbrojeniowy implementuje więc wielowarstwowe zabezpieczenia, obejmujące szyfrowanie transmisji, uwierzytelnianie urządzeń, systemy wykrywania prób włamania oraz mechanizmy awaryjnego wyłączenia lub autodestrukcji krytycznych danych w razie przejęcia platformy. Jednocześnie testuje się odporność systemów na zakłócenia i podszywanie się pod sygnały, aby uniemożliwić przeciwnikowi wprowadzenie fałszywych danych do sieci dowodzenia.
Zastosowania operacyjne i wyzwania dla przemysłu zbrojeniowego
W praktyce pola walki roboty naziemne pełnią różnorodne role, zależne od rodzaju misji, uwarunkowań geograficznych oraz przeciwnika. Wspólnym mianownikiem jest dążenie do uzyskania przewagi informacyjnej oraz zmniejszenia ryzyka dla personelu. W miarę jak możliwości techniczne tych systemów rosną, rosną również oczekiwania wobec ich niezawodności, elastyczności i interoperacyjności.
Rozpoznanie taktyczne na poziomie pododdziału
Jednym z kluczowych obszarów zastosowań jest wsparcie małych pododdziałów piechoty w działaniach rozpoznawczych. Lekkie roboty naziemne mogą być przenoszone przez pojedynczego żołnierza i szybko uruchamiane w terenie. Pozwalają zajrzeć za róg budynku, sprawdzić wnętrze pomieszczenia, tunelu czy pojazdu, zanim wejdą tam żołnierze. Na obszarach zurbanizowanych, gdzie ryzyko zasadzek i improwizowanych ładunków wybuchowych jest wysokie, takie wykorzystanie może zdecydować o przeżyciu całego zespołu.
Pododdziały korzystają z robotów również do monitorowania przedpola pozycji obronnych, obserwacji stref pomiędzy posterunkami oraz do prowadzenia ciągłego nadzoru nad kluczowymi kierunkami podejścia przeciwnika. Robot, wyposażony w sensory optoelektroniczne i akustyczne, może działać w trybie pasywnym przez długi czas, przekazując dane do stanowiska dowodzenia plutonu lub kompanii. W razie wykrycia ruchu lub dźwięków system może automatycznie powiadomić operatora.
Wsparcie oddziałów saperskich i rozpoznanie inżynieryjne
Roboty naziemne pozostają niezastąpione w działaniach saperskich i inżynieryjnych. W misjach rozpoznawczych polegających na ocenie stanu dróg, mostów, budynków oraz wykrywaniu min i ładunków wybuchowych, bezzałogowe platformy minimalizują ekspozycję saperów na bezpośrednie zagrożenie. Za pomocą manipulatorów, kamer o wysokiej rozdzielczości i czujników specjalistycznych robot może zbadać podejrzany obiekt, przesłać szczegółowy obraz oraz przygotować warunki do jego neutralizacji.
Rozpoznanie inżynieryjne obejmuje również ocenę przeszkód naturalnych i sztucznych. Robot wyposażony w czujniki LIDAR i systemy pomiarowe może tworzyć modele 3D przeszkód terenowych, które następnie są wykorzystywane do planowania przepraw, objazdów lub działań z zakresu wojsk inżynieryjnych. Pozwala to skrócić czas przygotowania operacji i zmniejszyć ryzyko zaskoczenia przez niespodziewane warunki terenowe.
Operacje w strefach skażonych i środowiskach ekstremalnych
Szczególną rolę roboty naziemne odgrywają w misjach rozpoznawczych prowadzonych w środowiskach skażonych chemicznie, biologicznie lub radiologicznie. Tam, gdzie obecność człowieka musi być ograniczona do minimum, bezzałogowe platformy mogą przez dłuższy czas prowadzić pomiary, pobierać próbki i monitorować zmiany poziomu zagrożenia. Czujniki specjalistyczne są zintegrowane z systemami nawigacji, co umożliwia tworzenie map skażeń i stref niebezpiecznych.
Środowiska ekstremalne obejmują również obszary katastrof przemysłowych, zniszczonych tuneli, zawalonych budynków czy infrastruktury krytycznej po atakach. Roboty wykorzystywane są tam do lokalizacji poszkodowanych, oceny stabilności konstrukcji oraz rozpoznania potencjalnych zagrożeń wtórnych. Choć są to zastosowania bliskie misjom ratowniczym, doświadczenia z takich operacji są bezpośrednio wykorzystywane w projektowaniu wojskowych platform rozpoznawczych, które mogą działać na liniach frontu lub na terenach objętych masowymi zniszczeniami.
Integracja z innymi systemami bezzałogowymi
Przemysł zbrojeniowy coraz częściej projektuje roboty naziemne z myślą o współpracy z innymi systemami bezzałogowymi. Typowym scenariuszem jest połączenie rozpoznania z powietrza i z ziemi. Bezzałogowy statek powietrzny może szybko zlokalizować podejrzany obiekt lub aktywność przeciwnika, po czym do bardziej szczegółowego rozpoznania wysyłany jest robot naziemny. Dzięki temu możliwe jest uzyskanie zarówno obrazu ogólnego, jak i szczegółowych danych, bez narażania żołnierzy.
W przyszłości przewiduje się rozwój koncepcji roju bezzałogowych systemów, w którym wiele robotów naziemnych i powietrznych będzie współdziałać w sposób częściowo autonomiczny. W takim modelu jedna platforma może pełnić funkcję retransmitera łączności, inna – mobilnego węzła czujników, a jeszcze inna – elementu zabezpieczenia obwodu. Dla przemysłu oznacza to konieczność opracowania standardów interoperacyjności, architektury systemów otwartych oraz protokołów komunikacyjnych zapewniających bezpieczną wymianę danych między platformami różnych producentów.
Wyzwania techniczne i logistyczne
Mimo imponującego postępu technologicznego wdrożenie robotów naziemnych na szeroką skalę napotyka liczne wyzwania. Jednym z nich jest niezawodność w trudnych warunkach. Systemy, które dobrze sprawdzają się w warunkach testowych, mogą napotkać problemy w realnym środowisku działań: błoto, śnieg, piasek, intensywne opady czy zniszczona infrastruktura stanowią poważne obciążenie dla mechaniki i elektroniki. Dlatego przemysł musi stale doskonalić konstrukcję, testować ją w realistycznych warunkach oraz uprościć obsługę techniczną.
Kolejnym wyzwaniem jest zasilanie. Misje rozpoznawcze mogą trwać wiele godzin lub dni, a robot, szczególnie wyposażony w liczne czujniki i systemy łączności, zużywa znaczne ilości energii. Rozwijane są wydajne akumulatory, systemy zarządzania energią, a także hybrydowe układy napędowe. Istotnym kierunkiem prac jest standaryzacja elementów zasilania, tak aby żołnierze mogli łatwo wymieniać moduły akumulatorów i korzystać z jednolitych systemów ładowania w różnych typach platform.
Nie można pominąć kwestii szkoleniowych. Wprowadzenie zaawansowanych robotów wymaga wyszkolenia operatorów, techników obsługi oraz personelu dowodzenia, który będzie umiał w pełni wykorzystać możliwości platform. Szkolenia muszą obejmować nie tylko obsługę interfejsów, ale także taktykę wykorzystania robotów, zasady bezpieczeństwa cybernetycznego i procedury współdziałania z innymi jednostkami. To generuje dodatkowe koszty i wymaga ścisłej współpracy pomiędzy siłami zbrojnymi a producentami sprzętu.
Aspekty prawne, etyczne i eksportowe
Rosnąca rola robotów naziemnych w rozpoznaniu rodzi także pytania prawne i etyczne. W odróżnieniu od systemów bojowych, platformy rozpoznawcze nie są bezpośrednio przeznaczone do rażenia celów, jednak zebrane przez nie dane mogą mieć decydujące znaczenie dla użycia środków ogniowych. Powstaje więc kwestia odpowiedzialności za błędną identyfikację obiektów, zwłaszcza w sytuacjach, gdy systemy autonomiczne uczestniczą w analizie danych. Utrzymanie nadrzędnej roli człowieka w procesie decyzyjnym staje się priorytetem wielu państw oraz instytucji międzynarodowych.
W wymiarze przemysłowym istotne są również regulacje dotyczące eksportu zaawansowanych technologii. Roboty naziemne, zwłaszcza wyposażone w systemy autonomiczne i zaawansowaną sensorykę, mogą podlegać ograniczeniom wynikającym z kontroli obrotu uzbrojeniem i technologiami podwójnego zastosowania. Dla producentów oznacza to konieczność dostosowania się do przepisów krajowych i międzynarodowych, a także projektowania wariantów sprzętu o zróżnicowanym poziomie zaawansowania, przeznaczonych na różne rynki.
Również opinia publiczna coraz uważniej obserwuje rozwój zautomatyzowanych systemów wojskowych. Przemysł zbrojeniowy musi więc brać pod uwagę kwestie transparentności, standardów bezpieczeństwa oraz minimalizacji ryzyka niezamierzonych skutków użycia technologii. Jednocześnie prowadzone są prace nad wytycznymi i standardami międzynarodowymi, które mają określić granice dopuszczalnej autonomii systemów bezzałogowych oraz zasady ich stosowania w konfliktach zbrojnych.
Roboty naziemne w misjach rozpoznawczych stają się jednym z filarów nowoczesnych zdolności obronnych państw. Łącząc technologię, taktykę i rozwijającą się sztuczną inteligencję, przemysł zbrojeniowy kształtuje nowy obraz działań wojskowych, w którym przewaga informacyjna i ochrona życia żołnierzy nabierają kluczowego znaczenia. W miarę dalszego postępu można oczekiwać jeszcze większej integracji robotów z innymi systemami wojskowymi oraz powstawania całkowicie nowych koncepcji operacyjnych opartych na synergii człowieka i systemów bezzałogowych.