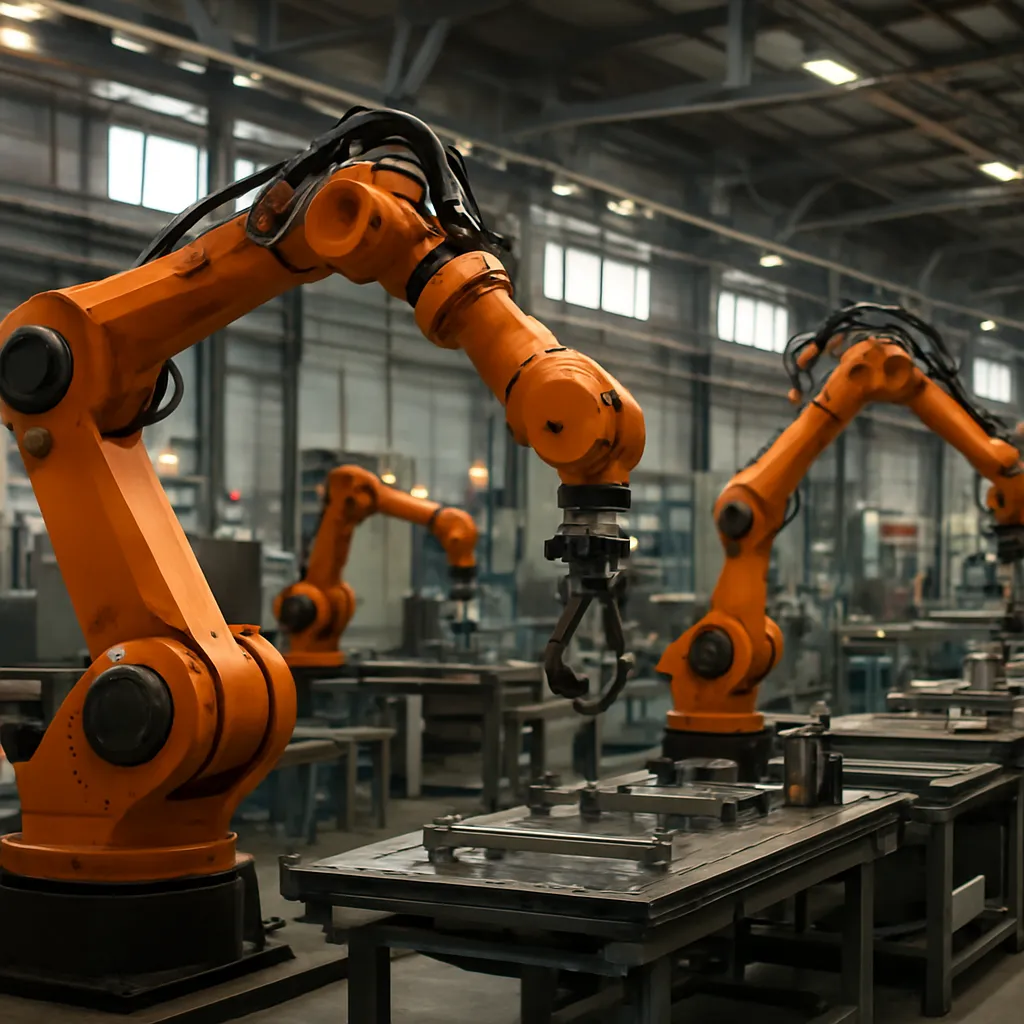
Dynamiczny rozwój automatyzacji i Przemysłu 4.0 sprawia, że zakłady produkcyjne coraz częściej sięgają po roboty mobilne jako kluczowy element optymalizacji procesów wewnętrznych. Szczególnie wyraźnie widać to w branży przemysłu maszynowego, gdzie produkcja jest złożona, wieloetapowa, a przepływ materiałów i komponentów odgrywa krytyczną rolę w kosztach i terminowości realizacji zamówień. Roboty mobilne stają się nie tylko narzędziem transportu, ale integralnym ogniwem systemu produkcyjnego, zdolnym do współpracy z maszynami CNC, liniami montażowymi oraz systemami informatycznymi klasy MES i ERP.
Charakterystyka robotów mobilnych stosowanych w halach produkcyjnych
Roboty mobilne w halach produkcyjnych można podzielić na kilka głównych kategorii, z których najważniejsze to autonomiczne wózki transportowe AGV oraz bardziej zaawansowane AMR – Autonomous Mobile Robots. Ich wspólnym celem jest odciążenie pracowników od powtarzalnych zadań logistycznych oraz podniesienie wydajności całego strumienia wartości. W przemyśle maszynowym, charakteryzującym się zmiennym asortymentem, dużą liczbą detali oraz częstymi przezbrojeniami obrabiarek, właśnie elastyczność robotów mobilnych staje się ich najważniejszą zaletą.
Klasyczne wózki AGV poruszają się zazwyczaj po wyznaczonych trasach – taśmach magnetycznych, znacznikach optycznych lub zdefiniowanej siatce punktów. Rozwiązanie to sprawdza się w środowisku o stosunkowo stabilnym układzie przestrzennym, na przykład w powtarzalnej produkcji maszyn rolniczych, gdzie przepływ podzespołów od magazynu do linii montażowych ma charakter liniowy. Bardziej zaawansowane roboty AMR wykorzystują systemy wizyjne, skanery laserowe LIDAR oraz rozbudowane algorytmy lokalizacji i mapowania, aby samodzielnie tworzyć mapy zakładu i reagować na dynamicznie zmieniające się otoczenie. Jest to kluczowe w halach, w których na co dzień operują wózki widłowe, suwnice, a także duża liczba pracowników.
Robot mobilny przeznaczony do zakładu przemysłu maszynowego musi spełniać szereg wymagań technicznych. Po pierwsze, jego konstrukcja powinna umożliwiać współpracę z różnymi typami nośników – od standardowych europalet, przez nadstawki, aż po specjalne stojaki na detale tokarskie lub frezarskie. Po drugie, niezbędna jest interoperacyjność z istniejącą infrastrukturą, taką jak systemy automatyzacji magazynów wysokiego składowania czy przenośniki rolkowe obsługujące linie montażu końcowego maszyn. Wreszcie, ważnym aspektem jest odporność mechaniczna i jakościowa, dostosowana do pracy w środowisku narażonym na wióry, chłodziwa, pył ścierny czy lokalne wahania temperatury w sąsiedztwie dużych obrabiarek.
Roboty mobilne można dodatkowo wyposażać w moduły podnoszące zakres ich funkcjonalności: windki nożycowe, przenośniki rolkowe, systemy paletyzacji, a nawet zintegrowane ramiona robotyczne do pobierania i odkładania półproduktów z gniazd obróbczych. Dzięki temu pełnią one rolę łącznika między różnymi fazami procesu produkcyjnego – od dostarczania surowych odkuwek lub odlewów, przez odbiór części po pierwszej obróbce, aż po transport elementów precyzyjnie szlifowanych do kontroli jakości i ostatecznego montażu.
Ogromne znaczenie ma tutaj sterowanie flotą robotów mobilnych. W nowoczesnych halach produkcyjnych wprowadza się centralne systemy zarządzania flotą, które przydzielają zadania poszczególnym jednostkom na podstawie priorytetów produkcyjnych, aktualnego obciążenia maszyn, a nawet prognoz zamówień. Integracja z systemem MES pozwala na dynamiczne reagowanie na nieplanowane przestoje, awarie obrabiarek czy pilne zlecenia prototypowe. Robot mobilny nie jest więc jedynie fizycznym urządzeniem transportowym, ale elementem inteligentnego ekosystemu, w którym dane produkcyjne, logistyczne i jakościowe tworzą spójny, reagujący w czasie rzeczywistym organizm.
Integracja robotów mobilnych z maszynami i systemami produkcyjnymi
W przemyśle maszynowym sam transport komponentów to dopiero początek wartości, jaką może wnieść robot mobilny. Kluczowe jest powiązanie jego pracy z maszynami produkcyjnymi, systemami planowania oraz infrastrukturą nadzoru. Dopiero pełna integracja pozwala wykorzystać potencjał skrócenia czasów przezbrojeń, ograniczenia zapasów międzyoperacyjnych oraz zwiększenia powtarzalności procesów. W wielu halach produkcyjnych to właśnie komunikacja między robotem mobilnym a obrabiarką CNC decyduje o tym, czy linia będzie rzeczywiście zautomatyzowana, czy tylko częściowo zmechanizowana.
Typowym przykładem jest połączenie robotów mobilnych z gniazdami obróbczymi wyposażonymi w automatyczne magazyny narzędzi i zmieniarki palet. Robot może pobierać palety z magazynu buforowego, dostarczać je pod stół załadowczy centrum obróbczego, a następnie odbierać wykończone detale i kierować je do kolejnego etapu, na przykład do myjki przemysłowej lub stanowiska kontroli. Sterownik maszyny komunikuje się z systemem zarządzania flotą poprzez interfejsy przemysłowe, takie jak OPC UA czy Profinet, przekazując informacje o gotowości do przezbrojenia, zakończeniu cyklu obróbczego lub wymaganej kolejności partii. Odpowiednio zaprogramowany system jest w stanie samodzielnie podjąć decyzję, który robot mobilny ma wykonać dane zadanie, uwzględniając jego aktualne położenie, poziom naładowania baterii oraz harmonogram prac serwisowych.
Roboty mobilne coraz częściej współpracują również z robotami stacjonarnymi. W halach produkujących złożone maszyny przemysłowe stosuje się stanowiska, na których antropomorficzny robot wykonuje operacje montażowe lub spawalnicze, natomiast robot mobilny pełni rolę autonomicznego podajnika części. Może on dostarczać detale ułożone w odpowiedni sposób na palecie lub w pojemnikach, tak aby robot stacjonarny mógł je pobierać bez dodatkowych czynności pozycjonowania. W celu zapewnienia wysokiej precyzji często stosuje się systemy wizyjne, które identyfikują ułożenie elementów oraz potwierdzają kompletność zestawów. Tego typu architektura pozwala budować elastyczne cele produkcyjne, które można w miarę potrzeb przenosić lub rozbudowywać bez gruntownej przebudowy całej hali.
Integracja z systemami informatycznymi stanowi osobny, rozbudowany obszar projektu robotyzacji. Robot mobilny, pełniący funkcję nośnika materiałów, jednocześnie staje się mobilnym źródłem danych. Podczas transportu może automatycznie odczytywać kody 2D, tagi RFID lub identyfikatory pojemników, aktualizując informacje w systemie ERP i śledząc w czasie rzeczywistym lokalizację partii produkcyjnej. Dla producentów obrabiarek, sprężarek, przekładni czy innych maszyn ma to kluczowe znaczenie z punktu widzenia identyfikowalności komponentów oraz kontroli jakości, zwłaszcza w sytuacji, gdy klient końcowy wymaga pełnej historii procesu, od przyjęcia surowca po końcową kalibrację gotowego urządzenia.
Nie mniej istotna jest integracja robotów mobilnych z infrastrukturą magazynową. W zakładach wytwarzających maszyny i linie technologiczne często operuje się komponentami wielkogabarytowymi: korpusami, ramami, kolumnami, wałami. W odniesieniu do tak ciężkich elementów klasyczne roboty mobilne o niewielkim udźwigu nie wystarczają. W odpowiedzi na te potrzeby pojawiły się konstrukcje o nośności przekraczającej kilka ton, które współpracują z automatycznymi regałami wspornikowymi, suwnicami i systemami pozycjonowania części na stanowiskach obróbkowych. W tym kontekście rośnie rola precyzyjnego pozycjonowania, kontroli dynamicznej stabilności oraz rozwiązań bezpieczeństwa chroniących zarówno ludzi, jak i drogie maszyny przed kolizjami.
Z technicznego punktu widzenia integracja robotów mobilnych wymaga stworzenia spójnej architektury komunikacyjnej. Coraz częściej wykorzystuje się otwarte standardy, protokoły czasu rzeczywistego oraz rozwiązania chmurowe. Flota robotów może być zarządzana lokalnie, ale dane o ich pracy, przestojach, usterkach czy zużyciu energii trafiają do zewnętrznych platform analitycznych. Umożliwia to wdrażanie strategii predykcyjnego utrzymania ruchu, w której awarie są przewidywane na podstawie wzorców pracy i drgań, a harmonogramy przeglądów technicznych optymalizuje się w szerszym kontekście dostępności maszyn i planów produkcyjnych. Dzięki temu przedsiębiorstwa przemysłu maszynowego mogą budować przewagę konkurencyjną nie tylko na poziomie samych wyrobów, ale także efektywności i niezawodności całej infrastruktury produkcyjnej.
Bezpieczeństwo, organizacja pracy i ekonomika wdrażania robotów mobilnych
Wprowadzenie robotów mobilnych do hal produkcyjnych wymaga całościowego spojrzenia na bezpieczeństwo, ergonomię i zmiany organizacyjne. Urządzenia poruszające się autonomicznie pomiędzy stanowiskami obróbczymi, strefami montażu i magazynami muszą spełniać określone normy bezpieczeństwa, w szczególności związane z pracą w obecności ludzi. W praktyce oznacza to wyposażenie w skanery laserowe, kurtyny bezpieczeństwa, wyłączniki awaryjne oraz systemy monitorujące prędkość i odległość od przeszkód. Trasy przejazdu robotów mobilnych projektuje się tak, aby minimalizować ryzyko kolizji z wózkami widłowymi, a niekiedy całkowicie eliminuje się ruch ręczny z kluczowych korytarzy transportowych, przekształcając je w korytarze dedykowane tylko dla robotów.
Bezpieczeństwo dotyczy również interakcji z maszynami. Podczas załadunku i rozładunku magazynów narzędzi, palet czy stojaków z półfabrykatami konieczne jest zastosowanie blokad miejscowych, sygnałów świetlnych oraz systemów potwierdzania gotowości. Obrabiarka CNC nie może rozpocząć pracy, dopóki robot mobilny nie opuści strefy kolizyjnej i nie zgłosi tego do sterownika. W przypadku produkcji maszyn, gdzie detale bywają ostre, ciężkie lub niestabilne, ważne są również specjalne systemy mocowań oraz zabezpieczenia ładunku na platformie robota. Nieodpowiednie zamocowanie może grozić przesunięciem środka ciężkości, utratą równowagi pojazdu albo uszkodzeniem precyzyjnie obrobionych powierzchni.
Od strony organizacyjnej wdrożenie robotów mobilnych wymaga analizy przepływu materiałów, mapy procesów i identyfikacji wąskich gardeł. W zakładach przemysłu maszynowego, w których produkcja przebiega przez wiele gniazd obróbczych i stanowisk montażowych, tradycyjny transport ręczny bywa chaotyczny i opiera się na doraźnych decyzjach operatorów. Robotyzacja mobilna wymusza sformalizowanie tras, ustalenie punktów załadunku i rozładunku, a także doprecyzowanie odpowiedzialności między działem logistyki wewnętrznej a produkcją. W praktyce prowadzi to często do ujawnienia dotychczas ukrytych problemów: nadmiernych zapasów międzyoperacyjnych, niepotrzebnych przemieszczeń czy braku standaryzacji opakowań i pojemników.
Ekonomika wdrożenia robotów mobilnych zależy od wielu czynników. Nakłady inwestycyjne obejmują zakup samych pojazdów, systemów zarządzania flotą, infrastruktury ładowania, a także ewentualną przebudowę części korytarzy lub stref buforowych. Po stronie korzyści pojawiają się oszczędności wynikające z redukcji kosztów pracy w obszarze transportu wewnętrznego, ograniczenia uszkodzeń detali podczas manualnego przenoszenia, skrócenia czasów oczekiwania maszyn na materiał oraz lepszego wykorzystania istniejącego parku obrabiarek. W branży maszynowej, gdzie pojedyncze centrum obróbcze może kosztować tyle, co kilkanaście robotów mobilnych, wyeliminowanie nieplanowanych przestojów nawet o kilka procent przekłada się na znaczące kwoty w skali roku.
Roboty mobilne pozwalają też na bardziej elastyczne planowanie zmian roboczych. W tradycyjnym układzie część zadań transportowych wykonywana jest tylko w określonych godzinach, co powoduje spiętrzenia i okresy oczekiwania. Autonomiczne pojazdy działają w sposób ciągły, także w nocy lub w weekendy, obsługując zlecenia przygotowawcze: przewożą detale do kolejnych gniazd, uzupełniają magazynki palet lub dostarczają komponenty do montażu maszyn planowanego na początek następnej zmiany. Dzięki temu produkcja może ruszyć od razu po przyjściu operatorów, a obrabiarki zyskują dłuższy realny czas pracy. Dodatkowo, równomierne rozłożenie transportu wewnętrznego zmniejsza zatłoczenie korytarzy oraz obniża ryzyko wypadków z udziałem wózków widłowych.
Ważnym aspektem jest również akceptacja technologii przez załogę. Dla części pracowników roboty mobilne kojarzą się początkowo z redukcją etatów, jednak w praktyce często prowadzą do przesunięcia zatrudnionych do zadań o wyższej wartości dodanej. W zakładach produkujących skomplikowane maszyny i linie technologiczne wciąż rośnie zapotrzebowanie na operatorów i programistów obrabiarek, specjalistów utrzymania ruchu czy inżynierów procesów. Przekierowanie pracowników z monotonnych zadań transportowych do obszarów wymagających wiedzy technicznej może poprawić atrakcyjność zakładu jako miejsca pracy. Warunkiem powodzenia jest jednak zapewnienie odpowiedniego szkolenia, jasnej komunikacji i włączenia załogi w proces planowania rozmieszczenia robotów oraz definiowania nowych standardów pracy.
W perspektywie strategicznej roboty mobilne stają się jednym z kluczowych elementów budowy koncepcji inteligentnej fabryki w przemyśle maszynowym. Umożliwiają tworzenie płynnych, zamkniętych pętli przepływu informacji i materiałów, w których zamówienie klienta inicjuje ciąg powiązanych zdarzeń: od rezerwacji mocy produkcyjnych, przez automatyczne zamówienia komponentów, aż po logistykę wewnętrzną realizowaną przez flotę autonomicznych pojazdów. Tak zorganizowana produkcja zbliża przedsiębiorstwo do modelu, w którym dominują krótkie serie, częste modyfikacje konstrukcyjne oraz silne powiązanie z cyfrowym bliźniakiem urządzeń.
Wraz z rozwojem technologii rośnie znaczenie zaawansowanych funkcji, takich jak adaptacyjne planowanie tras, kooperacja wielu robotów w ramach jednego zadania czy integracja z systemami zarządzania energią. Roboty mobilne mogą być wykorzystywane do optymalizacji poboru mocy przez maszyny, dzięki synchronizacji transportu z chwilami mniejszego obciążenia sieci zakładowej. W dłuższej perspektywie, w miarę upowszechniania się rozwiązań opartych na sztucznej inteligencji, floty robotów mobilnych będą w stanie uczyć się na podstawie danych historycznych, identyfikować powtarzające się wzorce zakłóceń i proaktywnie rekomendować zmiany w układzie hal lub harmonogramie produkcji.
Wszystkie te zjawiska sprawiają, że roboty mobilne przestają być jedynie kolejnym urządzeniem pomocniczym w hali produkcyjnej, a stają się spoiwem łączącym obszary obróbki, montażu, magazynowania i kontroli jakości. Dla sektora przemysłu maszynowego, w którym liczy się nie tylko precyzja wykonania, ale również terminowość dostaw, zdolność szybkiego przezbrajania linii i adaptacji do zmieniających się wymagań klientów, ich rola będzie systematycznie rosła. Odpowiednio zaprojektowana i wdrożona robotyzacja mobilna może stać się fundamentem przewagi konkurencyjnej, wzmacniając pozycję producentów maszyn na wymagających rynkach międzynarodowych.